در پروژههای اسکن سهبعدی، هر برداشت لیزری اطلاعات دقیقی از بخشی از محیط را ثبت میکند، اما برای بازسازی کامل یک ساختمان، کارخانه، تونل یا محوطه، معمولاً به چندین اسکن از موقعیتهای مختلف نیاز است. مسئله اینجاست که دادههای هر اسکن ممکن است در دستگاه مختصات مستقل خود قرار داشته باشند. برای تبدیل این برداشتهای جداگانه به یک مجموعه سهبعدی هماهنگ، از فرایندی به نام Registration در لیزر اسکنر استفاده میشود.
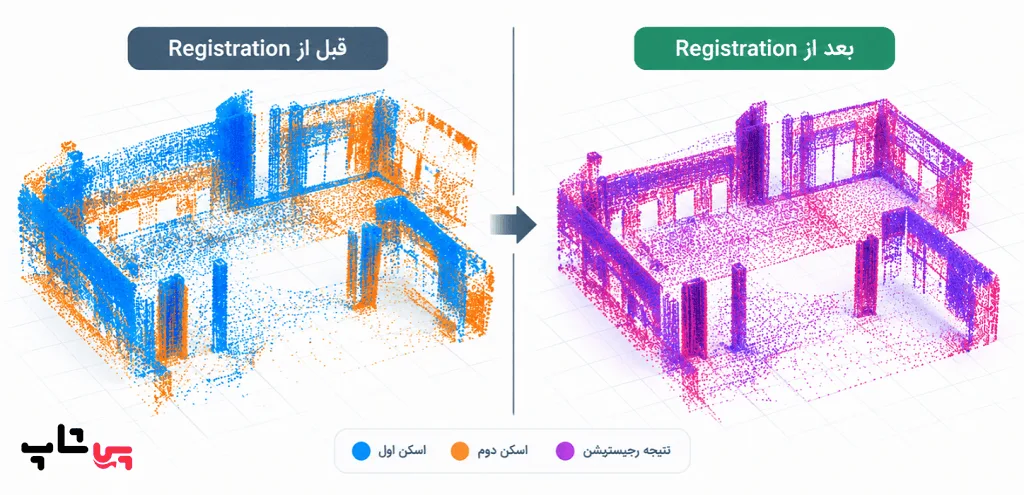
رجیستریشن ابر نقاط یکی از مراحل مهم پردازش دادههای اسکن لیزری است. زیرا کیفیت آن بر میزان انطباق بخشهای مختلف مدل سهبعدی و قابلیت استفاده از دادهها در مراحل بعدی اثر میگذارد. اگر اسکنها بهدرستی همتراز نشوند، ممکن است دیوارها، ستونها، لولهها یا سایر اجزای یک سازه در مدل نهایی جابهجا یا چندگانه دیده شوند.
در این راهنما، با مفهوم Registration، روشهای اصلی انجام آن، الگوریتم ICP، مراحل اجرایی، معیارهای کنترل کیفیت و نرمافزارهای متداول این حوزه آشنا میشوید.
Registration در لیزر اسکنر چیست؟
Registration یا رجیستریشن ابر نقاط، فرایند همتراز کردن دو یا چند برداشت سهبعدی در یک دستگاه مختصات مشترک است. در این فرایند، موقعیت و جهت هر اسکن بهگونهای تنظیم میشود که نقاط متناظر یا سطوح مشترک میان برداشتها تا حد امکان با یکدیگر تطابق داشته باشند.
برای مثال، فرض کنید از یک سالن صنعتی با لیزر اسکنر زمینی در پنج موقعیت مختلف اسکن گرفتهاید. هر برداشت بخشی از سالن را پوشش میدهد و ممکن است ستونها، دیوارها یا تجهیزات مشترکی با برداشتهای دیگر داشته باشد. Registration کمک میکند این اسکنها نسبت به یکدیگر همتراز شوند تا بتوان از آنها برای تولید یک مجموعه ابر نقاط هماهنگ استفاده کرد.
در یک رجیستریشن معمولی، نرمافزار موقعیت و جهت اسکنها را با استفاده از اطلاعاتی مانند تارگتهای مشترک، هندسه سطوح، ویژگیهای قابل تشخیص یا ترکیبی از این موارد تعیین میکند.
چرا Registration اهمیت دارد؟
رجیستریشن فقط کنار هم قرار دادن چند فایل نیست. هدف آن ایجاد تطابق هندسی مناسب میان برداشتهاست تا دادههای حاصل برای اندازهگیری، مدلسازی و تحلیل سهبعدی قابل اعتمادتر باشند.
مهمترین کاربردهای آن عبارتاند از:
- اسکن ساختمانها: ترکیب برداشتهای اتاقها، طبقات و فضاهای داخلی برای تهیه مستندات سهبعدی.
- نقشهبرداری صنعتی: همتراز کردن برداشتهای خطوط تولید، تجهیزات، مخازن و سازههای پیچیده.
- پروژههای عمرانی: آمادهسازی دادههای سهبعدی تونلها، پلها، معادن و سازههای در حال ساخت.
- مدلسازی BIM: فراهم کردن ابر نقاط هماهنگ برای بازسازی هندسه موجود و مقایسه آن با مدل طراحی.
- مستندسازی وضع موجود: ترکیب برداشتهای متعدد برای پوشش بهتر بخشهایی که از یک ایستگاه قابل مشاهده نیستند.
البته کیفیت نهایی مدل فقط به رجیستریشن وابسته نیست دقت دستگاه، شرایط برداشت، هندسه محیط، کیفیت دادهها و روش کنترل کیفیت نیز اهمیت دارند.
تفاوت Registration، Merging و Georeferencing چیست؟
این سه اصطلاح به مراحل مرتبطی از پردازش دادههای سهبعدی اشاره دارند، اما معنای یکسانی ندارند.
| اصطلاح | مفهوم | هدف اصلی |
|---|---|---|
| Registration | همتراز کردن اسکنها | قرار دادن برداشتها در یک دستگاه مختصات مشترک |
| Merging | ادغام یا یکپارچهسازی دادهها | ایجاد یک مجموعه داده واحد از چند برداشت |
| Georeferencing | زمینمرجعسازی | قرار دادن دادهها در یک دستگاه مختصات جغرافیایی یا نقشهبرداری مشخص |
در بسیاری از پروژهها، ابتدا اسکنها رجیستر میشوند و سپس، بسته به گردشکار نرمافزار، دادهها ادغام یا برای پردازش بعدی آماده میشوند. اگر پروژه به مختصات نقشهبرداری یا مختصات جهانی نیاز داشته باشد، ممکن است مرحله زمینمرجعسازی نیز انجام شود.
نکته مهم این است که رجیستریشن موفق الزاماً به معنای زمینمرجعسازی دقیق نیست. ممکن است چند اسکن نسبت به یکدیگر بهخوبی همتراز شده باشند، اما مجموعه نهایی هنوز به مختصات کنترلشده پروژه متصل نشده باشد.
برای آشنایی بیشتر با ماهیت دادههایی که در این فرایند استفاده میشوند، مقاله Point Cloud چیست و چه کاربردی در نقشهبرداری دارد؟ را مطالعه کنید.
روشهای اصلی Registration در لیزر اسکنر
انتخاب روش رجیستریشن به نوع اسکنر، شکل محیط، میزان همپوشانی برداشتها، وجود نقاط کنترل و دقت موردنیاز پروژه بستگی دارد. سه رویکرد پرکاربرد عبارتاند از رجیستریشن تارگتمحور، رجیستریشن ابرنقطهبهابری و روش ترکیبی.
۱. رجیستریشن تارگتمحور (Target-based Registration)
در این روش، از اهداف یا نشانههای مشخصی استفاده میشود که در چند برداشت قابل مشاهدهاند. این اهداف میتوانند تارگتهای کروی، صفحات هدف یا نقاط کنترل مناسب برای دستگاه و نرمافزار مورد استفاده باشند.
نرمافزار موقعیت این اهداف را در اسکنهای مختلف شناسایی میکند و از تطبیق آنها برای محاسبه تبدیل هندسی میان برداشتها بهره میگیرد.
مراحل کلی روش تارگتمحور:
- تعیین محل مناسب تارگتها در محیط پیش از برداشت.
- اسکن محیط از چند موقعیت بهگونهای که تعداد کافی از تارگتها در برداشتهای مرتبط دیده شوند.
- شناسایی خودکار یا دستی تارگتها در دادهها.
- تطبیق اهداف مشترک میان اسکنها.
- محاسبه تبدیل هندسی و بررسی خطاهای حاصل.
مزیت این روش آن است که تطبیق بر اساس نقاط مشخص انجام میشود و وابستگی کمتری به شباهت کلی سطوح دارد. با این حال، نتیجه به دقت شناسایی اهداف، آرایش فضایی آنها و کیفیت اندازهگیری وابسته است.
تارگتهایی که در یک محدوده بسیار کوچک یا تقریباً روی یک خط قرار گرفتهاند، ممکن است برای تعیین پایدار تبدیل سهبعدی کافی نباشند. به همین دلیل، توزیع مناسب اهداف در فضای پروژه اهمیت دارد.
چه زمانی مناسب است؟
- پروژههایی که کنترل هندسی مشخص و قابل تکرار نیاز دارند.
- برداشتهای صنعتی و ساختمانی با امکان نصب تارگت.
- پروژههایی که امکان برنامهریزی مسیر و موقعیت اسکنها پیش از برداشت وجود دارد.
۲. رجیستریشن ابرنقطهبهابری (Cloud-to-Cloud Registration)
در روش Cloud-to-Cloud، برای همتراز کردن برداشتها از هندسه خود ابر نقاط استفاده میشود. نرمافزار بخشهای مشترک میان اسکنها را بررسی میکند و تبدیل هندسی مناسب را به دست میآورد؛ بنابراین، در شرایط مناسب میتوان بدون نصب تارگتهای فیزیکی مجزا، اسکنها را به یکدیگر متصل کرد.
برای مثال، اگر دو برداشت از یک راهرو بخشی از دیوارها، کف و سقف مشترک داشته باشند، الگوریتم میتواند از همین هندسههای مشترک برای بهبود همترازی استفاده کند.
یکی از الگوریتمهای شناختهشده در این فرایند ICP است که در ادامه توضیح داده میشود.
مزایای Cloud-to-Cloud:
- کاهش نیاز به نصب و اندازهگیری تارگتهای فیزیکی.
- امکان استفاده از سطوح مشترک موجود در محیط.
- مناسب بودن برای بسیاری از پروژههای اسکن سهبعدی داخلی و صنعتی.
محدودیتهای Cloud-to-Cloud:
- وابستگی به همپوشانی مناسب بین اسکنها.
- حساسیت به موقعیت اولیه نامناسب در بسیاری از الگوریتمهای تطبیق.
- دشواری همترازی در محیطهای تکراری یا دارای هندسه کمویژگی.
- احتمال تطبیق اشتباه در سطوح مشابه یا در حضور دادههای اضافی و نقاط پرت.
برای نمونه، در یک راهروی طولانی با دیوارهای موازی و ویژگیهای تکراری، نرمافزار ممکن است چند موقعیت هندسی مشابه پیدا کند. در چنین شرایطی، استفاده از اطلاعات اولیه مناسب، تارگتها یا نقاط کنترل مستقل میتواند به افزایش اطمینان از نتیجه کمک کند.
۳. روش ترکیبی (Hybrid Registration)
در بسیاری از پروژهها، استفاده ترکیبی از تارگتها و تطبیق هندسی ابر نقاط انتخاب مناسبی است.
در این رویکرد، ابتدا از تارگتها، نقاط کنترل یا اطلاعات اولیه برای ایجاد همترازی تقریبی استفاده میشود. سپس الگوریتمهای تطبیق ابر نقاط، در صورت مناسب بودن شرایط، موقعیت نسبی اسکنها را بهبود میدهند.
این روش میتواند از مزایای هر دو رویکرد بهره ببرد بهخصوص در پروژههایی که هم دقت هندسی اهمیت دارد و هم تعداد برداشتها زیاد است.
البته استفاده از روش ترکیبی بهتنهایی تضمینکننده دقت بالاتر نیست. کیفیت نتیجه همچنان به طراحی برداشت، توزیع نقاط کنترل، همپوشانی دادهها و نحوه ارزیابی خروجی بستگی دارد.
الگوریتم ICP چیست و چه نقشی در رجیستریشن دارد؟
ICP مخفف Iterative Closest Point است و یکی از الگوریتمهای پرکاربرد برای بهبود همترازی مجموعههای سهبعدی به شمار میرود.
در حالت معمول، ICP تلاش میکند با پیدا کردن نقاط متناظر میان دو مجموعه داده و محاسبه تبدیل هندسی، فاصله بین نقاط متناظر را کاهش دهد. این کار در چند تکرار انجام میشود تا الگوریتم به یک وضعیت همترازی مناسب برسد یا شرط توقف تعریفشده برقرار شود.
ICP چگونه کار میکند؟
فرایند کلی الگوریتم را میتوان در چهار مرحله خلاصه کرد:
- تعیین موقعیت اولیه: دو ابر نقاط باید در موقعیتی قرار گیرند که همترازی اولیه قابل قبولی داشته باشند.
- یافتن نقاط متناظر: الگوریتم برای نقاط یا ویژگیهای انتخابشده در یک مجموعه، نزدیکترین نقاط مناسب را در مجموعه دیگر پیدا میکند.
- محاسبه تبدیل هندسی: انتقال و چرخشی محاسبه میشود که خطای میان نقاط متناظر را کاهش دهد.
- تکرار و بهروزرسانی: مراحل تطبیق و محاسبه تبدیل تکرار میشوند تا معیار توقف برقرار شود.
در یک صورتبندی رایج، الگوریتم با کاهش مجموع مربعات فاصله میان نقاط متناظر کار میکند. با این حال، پیادهسازیهای مختلف ICP ممکن است از معیارهای فاصله متفاوت، مانند فاصله نقطهبهصفحه، فیلتر نقاط پرت یا روشهای انتخاب تطبیق استفاده کنند.
آیا ICP بهتنهایی برای رجیستریشن کافی است؟
خیر. ICP معمولاً برای اصلاح و بهبود همترازی اولیه مناسب است، اما تضمین نمیکند که همیشه به جواب درست برسد.
اگر دو ابر نقاط از ابتدا فاصله یا چرخش زیادی نسبت به یکدیگر داشته باشند، الگوریتم ممکن است به یک جواب محلی نامناسب برسد. این وضعیت بهویژه در محیطهای تکراری، با همپوشانی کم یا با هندسه ضعیف رخ میدهد. به همین دلیل، در بسیاری از گردشکارها ابتدا از یک روش همترازی تقریبی (Coarse Registration) استفاده میشود و سپس ICP برای بهبود نتیجه به کار میرود.
همچنین، پایین بودن خطای محاسباتی ICP بهتنهایی اثبات نمیکند که دو اسکن در مختصات واقعی پروژه بهدرستی قرار گرفتهاند. نتیجه باید با اطلاعات هندسی، نقاط کنترل یا معیارهای مستقل مناسب ارزیابی شود.
مراحل اجرای Registration از برداشت تا خروجی نهایی
برای رسیدن به یک رجیستریشن قابل اعتماد، بهتر است فرایند را از مرحله برنامهریزی برداشت تا کنترل کیفیت نهایی بهصورت منظم پیش ببرید.
مرحله اول: برنامهریزی موقعیت اسکنها
پیش از شروع برداشت، باید موقعیت ایستگاههای اسکن، بخشهای مشترک محیط و موانع احتمالی مشخص شوند.
همپوشانی مناسب بین اسکنهای مجاور به الگوریتمهای تطبیق کمک میکند؛ اما درصد همپوشانی بهتنهایی کافی نیست. بخش مشترک باید اطلاعات هندسی مناسبی نیز داشته باشد.
برای مثال، همپوشانی دو اسکن روی یک دیوار صاف و یکنواخت ممکن است برای تعیین تمام درجات آزادی تبدیل سهبعدی کافی نباشد. وجود گوشهها، ستونها، سطوح غیرموازی یا ویژگیهای متمایز میتواند به تعیین موقعیت کمک کند.
مرحله دوم: آمادهسازی ابر نقاط
پیش از رجیستریشن، دادهها باید از نظر کیفیت و کامل بودن بررسی شوند. بسته به شرایط پروژه، این مرحله میتواند شامل موارد زیر باشد:
- حذف نقاط پرت و دادههای ناشی از بازتاب نامناسب.
- بررسی بخشهای ناقص یا دارای تراکم ناکافی.
- حذف یا جداسازی اشیای متحرک در صورت ایجاد اختلال.
- کاهش تراکم نقاط برای افزایش سرعت پردازش، در صورت مناسب بودن برای هدف پروژه.
- بررسی محدودههای مشترک میان اسکنها.
کاهش تراکم نقاط باید با احتیاط انجام شود زیرا حذف بیش از حد دادهها ممکن است ویژگیهای مهم هندسی را از بین ببرد.
مرحله سوم: انجام همترازی اولیه (Coarse Registration)
در این مرحله، موقعیت تقریبی اسکنها نسبت به یکدیگر تعیین میشود. این کار میتواند با استفاده از تارگتهای مشترک، نقاط متناظر مشخص، اطلاعات موقعیت اولیه یا روشهای مبتنی بر ویژگی انجام شود. هدف آن است که اسکنها به اندازه کافی به موقعیت درست نزدیک شوند تا مرحله دقیقتر بتواند تطبیق مناسبی پیدا کند.
مرحله چهارم: همترازی دقیق (Fine Registration)
پس از ایجاد موقعیت اولیه مناسب، از الگوریتمهایی مانند ICP یا روشهای تطبیق دیگر برای بهبود همترازی استفاده میشود. در این مرحله باید از تطبیقهای نامعتبر و تأثیر نقاط پرت جلوگیری شود. تنظیمات نرمافزار، نوع معیار فاصله، ناحیه انتخابشده و کیفیت دادهها بر نتیجه اثر میگذارند.
مرحله پنجم: بررسی خطا و کنترل کیفیت
پس از محاسبه رجیستریشن، فقط به پیام موفقیت نرمافزار اکتفا نکنید. باید مشخص شود که آیا هندسه بخشهای مشترک بهدرستی منطبق شده و دقت حاصل برای کاربرد نهایی کافی است یا خیر.
بررسی فاصله میان نقاط یا سطوح متناظر، خطاهای تارگتها، نقاط کنترل مستقل و نواحی حساس پروژه میتواند در این ارزیابی مؤثر باشد.
مرحله ششم: ذخیره و خروجی گرفتن
در پایان، مجموعه داده رجیسترشده و اطلاعات مربوط به تبدیلها، گزارشهای خطا و نقاط کنترل را مطابق نیاز پروژه ذخیره کنید.
اگر دادهها قرار است در نرمافزار دیگری پردازش شوند، فرمت خروجی و حفظ اطلاعات مختصات را نیز بررسی کنید. ابر نقاط رجیسترشده ممکن است در قالبهای مختلفی مانند E57، LAS/LAZ یا PLY ذخیره شود انتخاب مناسب به نوع داده، نرمافزار مقصد و اطلاعاتی بستگی دارد که باید حفظ شوند.
خطای Registration چگونه ارزیابی میشود؟
یکی از مهمترین بخشهای رجیستریشن، ارزیابی کیفیت نتیجه است. هیچ عدد واحدی نمیتواند در تمام پروژهها بهتنهایی بیانگر دقت واقعی باشد.
RMS چیست؟
RMS مخفف Root Mean Square و به معنای ریشه میانگین مربعات است. در رجیستریشن، این شاخص میتواند برای خلاصهکردن اندازه خطاهای محاسبهشده میان نقاط متناظر یا معیارهای مشخص دیگر استفاده شود.
با این حال، باید مشخص باشد که RMS گزارششده دقیقاً بر اساس چه دادهها و چه نوع فاصلهای محاسبه شده است. RMS مربوط به خطاهای تارگت با شاخص حاصل از فاصلههای نقطهبهسطح الزاماً قابل مقایسه مستقیم نیست.
RMS پایین بهتنهایی به معنی دقت مطلق بالا نیست. برای مثال، ممکن است اسکنها روی یک سطح بزرگ و تقریباً صاف بهخوبی منطبق شوند، اما به دلیل محدودیت هندسی، در بعضی جهات هنوز عدم قطعیت قابل توجهی وجود داشته باشد.
چه مواردی را باید بررسی کرد؟
| معیار کنترل کیفیت | چه چیزی را نشان میدهد؟ |
|---|---|
| خطای تارگتها | میزان انطباق اهداف مشترک در محاسبات رجیستریشن |
| فاصله نقاط یا سطوح مشترک | میزان تطابق هندسی میان اسکنهای همپوشان |
| نقاط کنترل مستقل | سازگاری نتیجه با مختصات یا اندازهگیریهای مرجع |
| توزیع خطا در محیط | وجود خطای موضعی، انحراف یا عدم تطابق در بخشهای خاص |
| کیفیت هندسه و همپوشانی | مناسب بودن دادهها برای تعیین پایدار تبدیل هندسی |
برای کنترل دقیقتر، بهتر است بخشی از نقاط کنترل برای ارزیابی مستقل نگه داشته شوند و صرفاً همان دادههایی که برای محاسبه تبدیل استفاده شدهاند مبنای قضاوت قرار نگیرند.
میزان خطای قابل قبول باید بر اساس هدف پروژه، مشخصات فنی، روش برداشت و الزامات قراردادی تعیین شود، بنابراین نمیتوان یک آستانه ثابت را برای همه پروژههای اسکن لیزری مناسب دانست.
خطاهای رایج در رجیستریشن ابر نقاط
بسیاری از مشکلات رجیستریشن به محدودیت الگوریتم مربوط نیستند، بلکه از طراحی نامناسب برداشت، دادههای ضعیف یا کنترل کیفیت ناکافی ناشی میشوند.
۱. همپوشانی ناکافی
اگر اسکنهای مجاور بخش مشترک کافی نداشته باشند، پیدا کردن تطبیقهای معتبر دشوارتر میشود. برنامهریزی موقعیت اسکنها و افزایش پوشش مشترک مناسب میتواند این مشکل را کاهش دهد.
۲. هندسه تکراری یا کمویژگی
محیطهایی با دیوارهای موازی، سطوح صاف و اجزای مشابه ممکن است چند تطبیق ظاهراً معتبر ایجاد کنند. در این شرایط، استفاده از تارگت، نقاط کنترل یا ویژگیهای هندسی متمایز میتواند کمککننده باشد.
۳. اتکای کامل به نتیجه ICP
اجرای ICP بدون همترازی اولیه مناسب ممکن است به جواب محلی نامطلوب منجر شود. بهتر است موقعیت اولیه و نتیجه نهایی بهصورت جداگانه ارزیابی شوند.
۴. وجود اشیای متحرک
افراد، خودروها، درهای متحرک یا تجهیزات جابهجاشونده ممکن است در برداشتهای مختلف موقعیت متفاوتی داشته باشند. اگر این دادهها بدون بررسی وارد محاسبات شوند، میتوانند بر تطبیق اسکنها اثر بگذارند.
۵. نادیده گرفتن خطای موضعی
یک شاخص کلی مناسب ممکن است خطاهای موجود در بخش کوچکی از محیط را پنهان کند. بررسی نواحی حساس، گوشهها، ستونها و اجزای مهم سازه در کنار معیارهای کلی ضروری است.
۶. اشتباه گرفتن رجیستریشن با زمینمرجعسازی
ممکن است اسکنها نسبت به یکدیگر بهخوبی منطبق شده باشند، اما مختصات مجموعه نهایی با سیستم مختصات پروژه مطابقت نداشته باشد. اگر پروژه به مختصات نقشهبرداری نیاز دارد، این موضوع باید جداگانه کنترل شود.
بهترین نرمافزار برای Registration در لیزر اسکنر کدام است؟
انتخاب نرمافزار رجیستریشن اسکن لیزری به نوع دستگاه، حجم دادهها، روش برداشت، نیازهای کنترل کیفیت و نرمافزارهای مورد استفاده در ادامه پروژه بستگی دارد. هیچ گزینهای را نمیتوان بدون دانستن شرایط پروژه برای همه کاربران بهترین دانست.
چند نرمافزار شناختهشده در گردشکارهای مرتبط با اسکن سهبعدی عبارتاند از:
Leica Cyclone REGISTER 360
برای گردشکارهای رجیستریشن و پردازش اسکنهای لیزری زمینی در اکوسیستم Leica استفاده میشود. هنگام انتخاب آن، سازگاری با دستگاه، نسخه نرمافزار و نیازهای خروجی پروژه را بررسی کنید.
FARO SCENE
یکی از گزینههای شناختهشده برای پردازش دادههای اسکن لیزری و گردشکارهای مرتبط با اسکنرهای FARO است. قابلیتهای در دسترس به نسخه و پیکربندی نرمافزار بستگی دارند.
Trimble RealWorks
برای پردازش ابر نقاط و گردشکارهای مرتبط با دادههای اسکن سهبعدی، از جمله کاربردهای نقشهبرداری و صنعتی، به کار میرود.
Autodesk ReCap
برای وارد کردن و آمادهسازی دادههای اسکن و استفاده از ابر نقاط در گردشکارهای طراحی و مستندسازی، از جمله برخی فرایندهای مرتبط با CAD و BIM، کاربرد دارد. قابلیتهای رجیستریشن و مدیریت داده به نسخه و نوع محصول وابستهاند.
CloudCompare
نرمافزاری برای مشاهده، مقایسه و پردازش ابر نقاط است که ابزارهای مرتبط با همترازی و مقایسه هندسی را نیز ارائه میکند. این گزینه میتواند برای بررسی دادهها و انجام برخی فرایندهای پردازش ابر نقاط مفید باشد.
پیش از انتخاب نهایی، سازگاری با فرمت داده، پشتیبانی از دستگاه مورد استفاده، امکان کنترل کیفیت، نیاز به مجوز تجاری و سهولت استفاده را بررسی کنید. همچنین، قابلیتهای نرمافزارها ممکن است با نسخههای جدید تغییر کنند.
تفاوت Registration در لیزر اسکنر زمینی و LiDAR هوایی
اصل کلی رجیستریشن، همتراز کردن دادههای هندسی است اما گردشکار آن در انواع مختلف برداشت یکسان نیست.
در لیزر اسکنر زمینی (TLS)، چند برداشت از ایستگاههای ثابت انجام میشود و رجیستریشن معمولاً با استفاده از تارگتها، هندسه مشترک ابر نقاط یا ترکیبی از این روشها انجام میگیرد.
در LiDAR هوایی یا پهپادی، دادهها ممکن است از حسگرهای نصبشده روی پهپاد یا هواگرد و با استفاده از سامانههای موقعیتیابی و جهتیابی تولید شوند. در این گردشکار، برآورد مسیر پرواز، دادههای GNSS و IMU، کالیبراسیون حسگر و پردازش نوارهای برداشت میتوانند نقش مهمی در همترازی و زمینمرجعسازی داشته باشند.
در نتیجه، اگرچه مفاهیم ثبت و همترازی در هر دو حوزه مطرحاند، روش اجرا، دادههای ورودی و معیارهای کنترل کیفیت باید متناسب با نوع سامانه برداشت انتخاب شوند.
همچنین، نباید Registration را با SLAM یکسان دانست. SLAM به مکانیابی و نقشهسازی همزمان میپردازد؛ در حالی که رجیستریشن بر همتراز کردن مجموعههای داده سهبعدی تمرکز دارد. این فرایندها ممکن است در یک گردشکار واحد به یکدیگر مرتبط باشند، اما وظایف یکسانی ندارند.
برای آشنایی بیشتر با این موضوع، مقاله SLAM در لیزر اسکنر چگونه کار میکند؟ را مطالعه کنید.
پرسشهای متداول درباره Registration در لیزر اسکنر
Registration در لیزر اسکنر به چه معناست؟
Registration فرایند همتراز کردن دو یا چند اسکن سهبعدی در یک دستگاه مختصات مشترک است. هدف آن ایجاد تطابق هندسی مناسب میان برداشتها برای پردازش و استفاده یکپارچه از دادههاست.
تفاوت Target-based و Cloud-to-Cloud Registration چیست؟
در روش Target-based، تطبیق با استفاده از اهداف یا نشانههای مشخص مشترک انجام میشود. در روش Cloud-to-Cloud، هندسه و سطوح مشترک ابر نقاط برای تعیین یا بهبود همترازی استفاده میشوند. انتخاب روش به شرایط برداشت، شکل محیط و دقت موردنیاز بستگی دارد.
الگوریتم ICP چه کاربردی دارد؟
ICP الگوریتمی تکرارشونده برای بهبود همترازی مجموعههای سهبعدی است. این الگوریتم با یافتن نقاط متناظر و محاسبه تبدیل هندسی، خطای تطبیق را کاهش میدهد اما معمولاً به موقعیت اولیه مناسب و دادههای باکیفیت نیاز دارد.
آیا برای Registration حتماً به تارگت نیاز داریم؟
در بسیاری از شرایط میتوان از روش Cloud-to-Cloud استفاده کرد. با این حال، در محیطهای کمویژگی، پروژههای حساس یا شرایطی که کنترل هندسی اهمیت زیادی دارد، تارگتها و نقاط کنترل میتوانند مفید باشند.
آیا RMS پایین به معنی رجیستریشن دقیق است؟
نه لزوماً. RMS باید در کنار نوع معیار خطا، توزیع خطا، هندسه محیط و در صورت نیاز نقاط کنترل مستقل ارزیابی شود. یک مقدار پایین بهتنهایی تضمینکننده دقت مطلق یا صحت کامل همترازی نیست.
آیا Registration همان Georeferencing است؟
Registration اسکنها را نسبت به یکدیگر همتراز میکند اما Georeferencing دادهها را به دستگاه مختصات مرجع پروژه یا مختصات جغرافیایی متصل میکند. بسته به پروژه، ممکن است هر دو فرایند موردنیاز باشند.
بهترین نرمافزار برای رجیستریشن ابر نقاط کدام است؟
پاسخ به نوع اسکنر، حجم دادهها، فرمت فایل، نیازهای کنترل کیفیت و گردشکار پروژه بستگی دارد. نرمافزارهایی مانند Leica Cyclone REGISTER 360، FARO SCENE، Trimble RealWorks، Autodesk ReCap و CloudCompare در حوزههای مرتبط با پردازش اسکن و ابر نقاط شناخته شدهاند؛ اما قابلیتهای دقیق هرکدام باید با نیاز پروژه تطبیق داده شود.
جمعبندی
Registration در لیزر اسکنر یکی از مراحل اصلی آمادهسازی دادههای سهبعدی است که برداشتهای متعدد را در یک دستگاه مختصات مشترک همتراز میکند. روشهای تارگتمحور، Cloud-to-Cloud و روشهای ترکیبی هرکدام مزایا و محدودیتهای خود را دارند و انتخاب میان آنها باید بر اساس شرایط پروژه انجام شود.
الگوریتم ICP میتواند برای بهبود همترازی بسیار مفید باشد؛ با این حال، کیفیت نتیجه به موقعیت اولیه، همپوشانی و هندسه دادهها و کنترل خطا وابسته است. همچنین، بررسی RMS بهتنهایی کافی نیست و بهتر است نتایج با معیارهای هندسی و در صورت نیاز نقاط کنترل مستقل ارزیابی شوند.
در نهایت، رجیستریشن موفق فقط به معنای کنار هم قرار گرفتن اسکنها نیست؛ بلکه به معنای دستیابی به همترازی هندسی قابل قبول برای هدف پروژه است. انتخاب روش مناسب، برداشت اصولی و کنترل کیفیت دقیق، سه عامل مهم برای رسیدن به این نتیجه هستند.