فناوری SLAM به لیزر اسکنرهای متحرک کمک میکند هنگام حرکت در محیط، موقعیت و مسیر خود را تخمین بزنند و دادههای برداشتشده را به یک نقشه سهبعدی مرتبط تبدیل کنند. برای مهندس نقشهبردار، شناخت این فرایند فقط یک موضوع تئوری نیست؛ زیرا کیفیت مسیر برداشت، شرایط محیط و نحوه کنترل خطا میتوانند بر قابلیت اعتماد ابر نقاط نهایی تأثیر بگذارند.
برای آشنایی بیشتر با نحوه عملکرد لیزر اسکنر، انواع این دستگاه و کاربردهای آن در پروژههای نقشهبرداری و برداشت سهبعدی، مقاله لیزر اسکنر چیست؟ را مطالعه کنید. در این مقاله، تمرکز ما بر نقش فناوری SLAM در تخمین موقعیت اسکنر، تطبیق برداشتها و تشکیل ابر نقاط سهبعدی است.
نقش SLAM در لیزر اسکنر چیست؟
SLAM مخفف Simultaneous Localization and Mapping و به معنی مکانیابی و نقشهبرداری همزمان است. در لیزر اسکنر مجهز به SLAM، الگوریتم با استفاده از دادههای محیط و حسگرهای دستگاه، موقعیت و جهت حرکت را تخمین میزند و برداشتهای متوالی را در یک نقشه سهبعدی ثبت میکند. این روش در فضاهای داخلی و محیطهای فاقد پوشش مناسب GNSS کاربرد دارد. اما دقت نهایی به کیفیت حسگرها، هندسه محیط، مسیر حرکت، پردازش دادهها و کنترل مستقل نتایج وابسته است.
فناوری SLAM چیست و چه مسئلهای را حل میکند؟
SLAM یک روش محاسباتی برای ساخت نقشه محیط و تخمین همزمان موقعیت دستگاه در همان محیط است. این روش زمانی اهمیت پیدا میکند که دستگاه در حال حرکت باشد و موقعیت دقیق آن در تمام لحظات از یک مرجع خارجی قابل اتکا در دسترس نباشد.
در نقشهبرداری زمینی، موقعیتیابی معمولاً با ابزارهایی مانند GNSS، توتال استیشن یا ترکیبی از روشهای اندازهگیری انجام میشود. بااینحال، در راهروهای داخلی، زیرزمینها و تونلها ممکن است دسترسی به سیگنال ماهوارهای محدود باشد. در چنین شرایطی، سامانه SLAM از اطلاعات حسگرها و ویژگیهای قابل مشاهده محیط برای تخمین حرکت خود استفاده میکند.
مکانیابی و نقشهبرداری همزمان چگونه انجام میشود؟
دو فرایند اصلی در SLAM به هم وابستهاند:
- مکانیابی (Localization): تخمین موقعیت و جهت دستگاه نسبت به محیط یا نقشه.
- نقشهسازی (Mapping): ساخت یا بهروزرسانی نمایش هندسی محیط بر اساس دادههای اندازهگیریشده.
برای مثال، وقتی مهندس نقشهبردار با اسکنر دستی وارد یک ساختمان میشود، دستگاه در هر لحظه دادههایی از دیوارها، ستونها، سقف و سایر سطوح دریافت میکند. الگوریتم این مشاهدات را با اطلاعات قبلی مرتبط میکند تا حرکت دستگاه و شکل محیط را تخمین بزند.
این دو فرایند بر یکدیگر اثر میگذارند، تخمین موقعیت بهتر میتواند به تشکیل نقشه منسجمتر کمک کند و نقشه مناسب نیز میتواند تخمین موقعیتهای بعدی را بهبود دهد. روش دقیق اجرای این فرایند به الگوریتم و معماری دستگاه بستگی دارد.
SLAM در لیزر اسکنر چگونه کار میکند؟
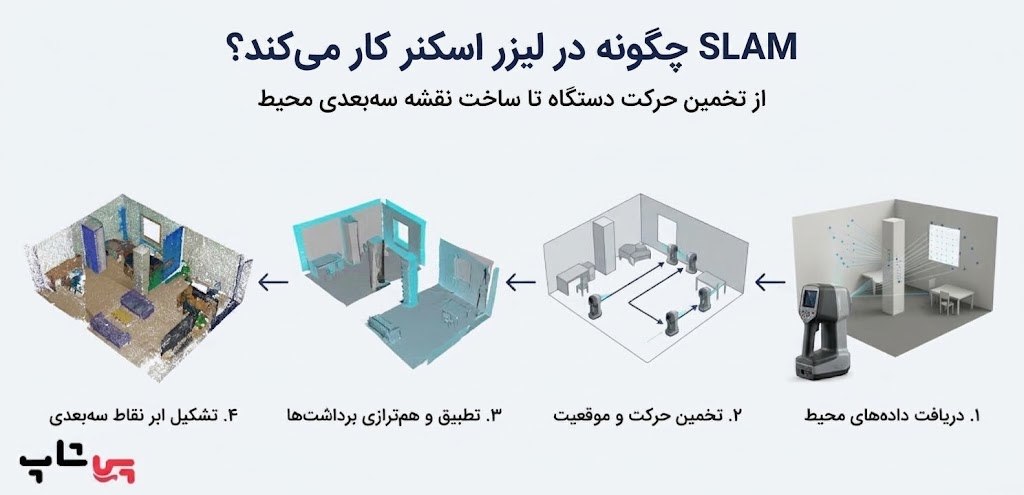
در یک لیزر اسکنر متحرک مجهز به SLAM، ثبت دادهها و تخمین حرکت در طول برداشت بهصورت پیوسته انجام میشود. جزئیات این فرایند در همه دستگاهها یکسان نیست، اما میتوان آن را در چهار مرحله اصلی توضیح داد.
مرحله اول: دریافت داده از محیط
اسکنر با استفاده از حسگرهای خود، اطلاعات هندسی محیط را جمعآوری میکند. در سامانههای مبتنی بر LiDAR، فاصله تا سطوح اندازهگیری میشود و با استفاده از اطلاعات زاویهای، نقاطی در فضای سهبعدی به دست میآیند.
بسته به طراحی دستگاه، اطلاعات دیگری مانند دادههای واحد اندازهگیری اینرسی (IMU) یا تصاویر دوربین نیز ممکن است در اختیار الگوریتم قرار بگیرد.
مرحله دوم: تخمین حرکت دستگاه
سامانه باید مشخص کند که اسکنر از یک لحظه به لحظه بعدی چقدر جابهجا شده و چه تغییری در جهت آن رخ داده است. برای این کار، الگوریتم میتواند دادههای متوالی را با هم تطبیق دهد و از شباهتهای هندسی محیط برای تخمین حرکت استفاده کند.
به این فرایند، بسته به روش پیادهسازی، میتوان ثبت یا تطبیق اسکنها (Scan Matching) گفت. کیفیت این تخمین به میزان اطلاعات قابل مشاهده و قابل تطبیق در محیط وابسته است.
مرحله سوم: مرتبطکردن برداشتهای متوالی
هر اسکن بهتنهایی فقط بخشی از محیط را نشان میدهد. الگوریتم با تخمین موقعیت دستگاه، دادههای جدید را نسبت به دادههای قبلی جایگذاری میکند تا مجموعهای پیوستهتر شکل بگیرد.
اگر موقعیت تخمینزدهشده نادرست باشد، بخشهای مختلف ابر نقاط ممکن است از جای واقعی خود منحرف شوند یا در محل اتصال اسکنها ناهماهنگی ایجاد شود.
مرحله چهارم: اصلاح مسیر و تشکیل نقشه
در برخی سامانهها، الگوریتم میتواند با شناسایی محیطی که قبلاً دیده شده است، بخشی از خطای تجمعی مسیر را اصلاح کند. این فرایند Loop Closure یا «بستن حلقه» نام دارد.
پس از پردازش و اصلاح تخمینهای مکانی، دادههای اسکن در موقعیتهای برآوردشده قرار میگیرند و ابر نقاط نهایی تشکیل میشود. میزان اصلاح و نحوه پردازش به قابلیتهای نرمافزار و الگوریتم دستگاه وابسته است.
نقش SLAM در تولید ابر نقاط سهبعدی چیست؟
ابر نقاط سهبعدی (3D Point Cloud) مجموعهای از نقاط دارای مختصات مکانی است که شکل هندسی سطوح و اجسام برداشتشده را نمایش میدهد. بااینحال، تولید نقاط بهتنهایی کافی نیست، برای اینکه بتوان از دادهها در نقشهبرداری و مستندسازی استفاده کرد، برداشتهای مختلف باید در موقعیتهای سازگار با یکدیگر ثبت شوند.
SLAM با تخمین حرکت اسکنر، به تعیین موقعیت مکانی برداشتهای متوالی کمک میکند. به این ترتیب، نقاطی که در زمانهای مختلف از یک محیط ثبت شدهاند، میتوانند در یک دستگاه مختصات مشترک به هم مرتبط شوند.
تفاوت ابر نقاط خام با ابر نقاط پردازششده
| ویژگی | داده خام یا اولیه | ابر نقاط پردازششده |
|---|---|---|
| موقعیت مکانی | ممکن است در چارچوب محلی هر برداشت باشد | برداشتها بر اساس تخمین مسیر و پردازش در کنار هم قرار گرفتهاند |
| پیوستگی سطوح | ممکن است بخشهای مختلف جدا باشند | انتظار میرود سطوح مشترک هماهنگتر باشند |
| خطای مسیر | ممکن است هنوز اصلاح نشده باشد | بسته به الگوریتم، ممکن است بخشی از خطا اصلاح شده باشد |
| استفاده مهندسی | نیازمند بررسی و پردازش بیشتر | پس از کنترل کیفیت میتواند برای مدلسازی و مستندسازی استفاده شود |
این جدول یک توصیف عمومی از روند پردازش است، همه دستگاهها فایل خام و نهایی را به شکل یکسان تولید نمیکنند.
✍نکته مهم برای نقشهبردار: یک ابر نقاط متراکم الزاماً به معنی یک برداشت دقیق نیست. اگر تخمین مسیر نادرست باشد، دادههای بسیار زیادی هم ممکن است در موقعیت اشتباه قرار بگیرند. بنابراین، تراکم نقاط، کیفیت هندسی و دقت مختصاتی باید جداگانه بررسی شوند.
چه عواملی بر دقت SLAM در نقشهبرداری تأثیر میگذارند؟
دقت یک سامانه SLAM فقط به مشخصات حسگر وابسته نیست. محیط، مسیر برداشت، نحوه حرکت اپراتور و روش ارزیابی نتایج نیز اهمیت دارند.
خطای تجمعی SLAM یا Drift چیست؟
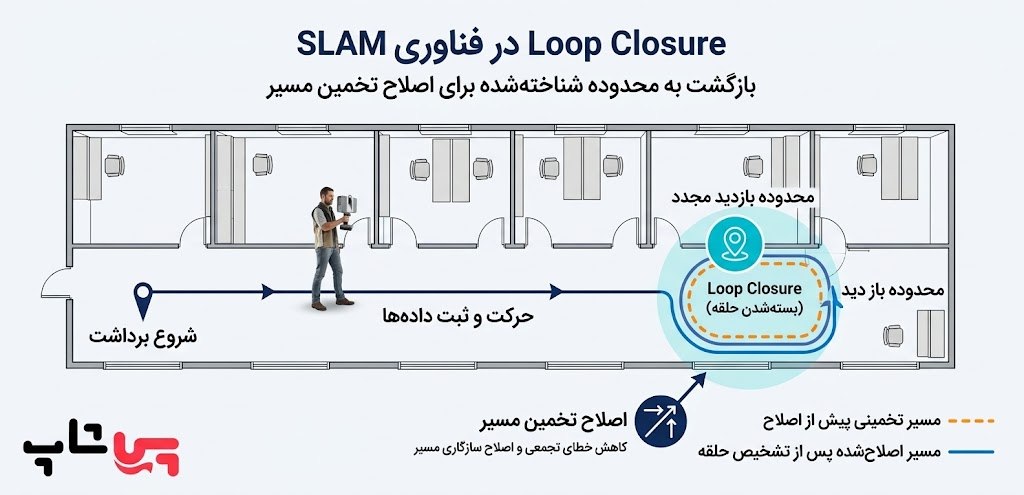
در طول حرکت، الگوریتم بارها موقعیت دستگاه را از روی دادههای متوالی تخمین میزند. اگر هر تخمین اندکی خطا داشته باشد، این خطاها ممکن است در طول مسیر انباشته شوند، به این پدیده Drift یا خطای تجمعی میگویند.
در یک راهروی طولانی، حتی اگر بخشهای محلی ابر نقاط ظاهراً منظم باشند، ممکن است موقعیت انتهای راهرو نسبت به نقطه شروع دچار انحراف شده باشد. این مسئله بهخصوص زمانی اهمیت دارد که خروجی قرار است با نقشههای موجود یا مختصات کنترلشده مقایسه شود.
Loop Closure چگونه به اصلاح خطا کمک میکند؟
اگر اسکنر دوباره به محلی بازگردد که قبلاً برداشت شده است، الگوریتم ممکن است بتواند مشاهدات جدید را با دادههای قبلی تطبیق دهد. این تطبیق یک قید جدید برای اصلاح مسیر فراهم میکند و در سامانههای دارای بهینهسازی مسیر، میتواند خطای تجمعی را کاهش دهد.
بااینحال، هر بازگشتی الزاماً یک حلقه معتبر ایجاد نمیکند. محیط باید اطلاعات کافی برای تشخیص محل قبلی داشته باشد و الگوریتم نیز باید تطبیق درستی پیدا کند. مستندات فنی MathWorks و Phoenix LiDAR نقش تشخیص حلقه و بهینهسازی مسیر را در کاهش Drift توضیح میدهند.
عوامل محیطی و عملیاتی مؤثر بر نتیجه
- هندسه محیط: راهروهای بسیار یکنواخت، دیوارهای بدون ویژگی متمایز یا فضاهای باز کمجزئیات ممکن است تخمین حرکت را دشوار کنند.
- پوشش و همپوشانی دادهها: اگر بخشهای مشترک محیط به اندازه کافی مشاهده نشوند، تطبیق برداشتهای متوالی ممکن است ضعیفتر شود.
- حرکت اپراتور: تغییر جهت ناگهانی، حرکت نامنظم یا سرعت نامتناسب با قابلیت دستگاه میتواند بر کیفیت دادهها اثر بگذارد.
- اشیای متحرک: رفتوآمد افراد یا جابهجایی اجسام ممکن است در تطبیق هندسی اختلال ایجاد کند.
- پردازش و کالیبراسیون: تنظیمات نرمافزار، کیفیت دادههای حسگر و وضعیت کالیبراسیون اجزای دستگاه میتوانند بر نتیجه اثر بگذارند.
به همین دلیل، دقت نهایی را نباید صرفاً از روی عبارتهای تبلیغاتی یا تعداد نقاط ثبتشده تعیین کرد، نتیجه باید با توجه به مشخصات دستگاه و نیاز پروژه ارزیابی شود.
کاربرد SLAM در پروژههای نقشهبرداری زمینی
مزیت اصلی SLAM در بسیاری از سامانههای متحرک این است که امکان تخمین مسیر و ثبت پیوسته دادهها را فراهم میکند. بنابراین برای پروژههایی که برداشت سریع از فضاهای پیچیده اهمیت دارد، میتواند گزینه مناسبی باشد.
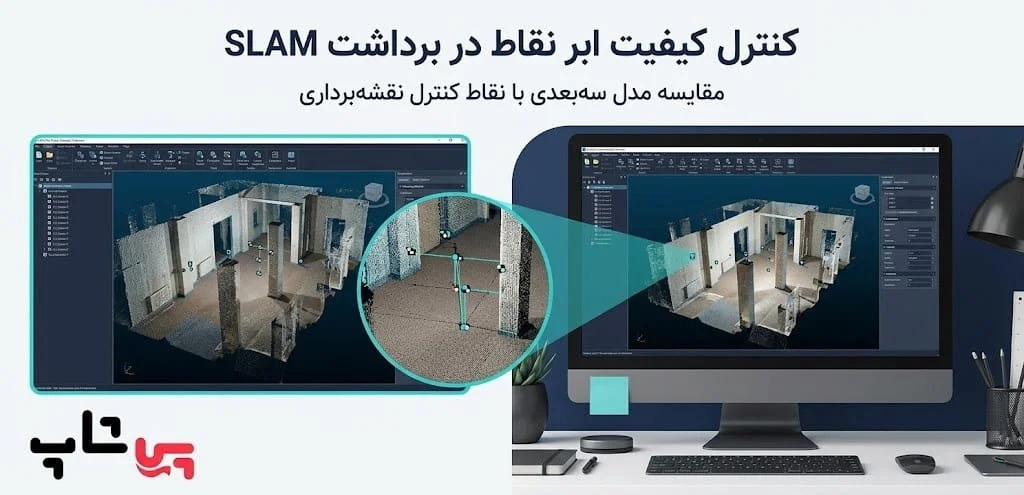
در پروژههای نقشهبرداری زمینی، ارزیابی کیفیت ابر نقاط پس از برداشت اهمیت زیادی دارد. اگرچه فناوری SLAM امکان ثبت سریع هندسه محیط و تولید مدل سهبعدی را فراهم میکند، اما برای اطمینان از صحت نتایج باید دادههای حاصل از اسکن با نقاط کنترل نقشهبرداری یا اطلاعات مرجع مستقل مقایسه شوند. این بررسی به شناسایی اختلافهای احتمالی و ارزیابی مناسببودن خروجی برای کاربرد موردنظر کمک میکند.
برداشت ساختمانها و فضاهای داخلی
در برداشت وضع موجود ساختمان، اسکنر دستی میتواند در امتداد اتاقها، راهروها و طبقات حرکت کند و اطلاعات هندسی محیط را ثبت کند. این دادهها برای تهیه مدل سهبعدی، مستندسازی معماری و مقایسه وضعیت اجراشده با طرح قابل استفادهاند؛ البته میزان دقت موردنیاز پروژه باید از ابتدا مشخص باشد.
اسکن تونلها و فضاهای زیرزمینی
در تونلها، زیرزمینها و فضاهایی که دریافت GNSS محدود است، SLAM میتواند به تخمین مسیر حرکت و یکپارچهسازی دادههای برداشت کمک کند. بااینحال، تونلهای طولانی و دارای هندسه یکنواخت ممکن است چالش بیشتری برای کنترل خطای تجمعی ایجاد کنند.
در چنین پروژههایی، طول مسیر، نقاط کنترل، هندسه مقطع و روش ارزیابی خطا باید در برنامه برداشت لحاظ شوند.
مستندسازی وضع موجود در پروژههای صنعتی
در کارخانهها، انبارها و تأسیسات، اسکن سهبعدی میتواند برای ثبت محل تجهیزات، بررسی فاصلهها و تهیه مدل وضع موجود استفاده شود. SLAM در این کاربردها به ثبت برداشت در حین حرکت کمک میکند، اما انتخاب دستگاه باید بر اساس تلرانس موردنیاز، دسترسی به نقاط کنترل و نوع خروجی مورد انتظار انجام شود.
چگونه مسیر برداشت SLAM را برای کیفیت بهتر برنامهریزی کنیم؟
کیفیت خروجی فقط به پردازش پس از برداشت وابسته نیست. تصمیمهایی که مهندس نقشهبردار پیش از شروع کار و هنگام حرکت میگیرد نیز میتوانند بر نتیجه تأثیر بگذارند.
چکلیست عملی برداشت
- پیش از شروع، مسیر حرکت و محدودههایی را که باید پوشش داده شوند مشخص کنید.
- در محل شروع، اجازه دهید حسگرها مطابق دستورالعمل سازنده به وضعیت پایدار برسند.
- مسیر را طوری طراحی کنید که بخشهای مشترک محیط بهاندازه کافی مشاهده شوند.
- در صورت پشتیبانی دستگاه، مسیرهای حلقوی یا بازگشت کنترلشده به نواحی قبلی را در نظر بگیرید.
- از حرکتهای ناگهانی و مسدودکردن میدان دید حسگرها خودداری کنید.
- در پروژههای حساس، نقاط کنترل مستقل یا روش اندازهگیری مکمل را از ابتدا پیشبینی کنید.
- پس از پردازش، اتصال سطوح، میزان انحراف مسیر و اختلاف با نقاط کنترل را بررسی کنید.
راهنمای برداشت Phoenix LiDAR نیز بر اهمیت پوشش مناسب محیط، برنامهریزی مسیر و توجه به بازدید مجدد از نواحی قبلی تأکید میکند. جزئیات اجرایی باید با دستورالعمل همان دستگاه تطبیق داده شود.
سناریوی عملی: برداشت یک ساختمان دوطبقه
فرض کنید قرار است وضع موجود یک ساختمان دوطبقه را برداشت کنید. اگر اسکنر فقط در یک مسیر مستقیم از ورودی تا انتهای راهرو حرکت کند، فرصت محدودی برای تطبیق مجدد دادهها با مکانهای قبلی خواهد داشت.
در مقابل، اگر مسیر برداشت با پوشش مناسب اتاقها، راهروها و نقاط اتصال طراحی شود و دستگاه بتواند بخشهای قبلی را دوباره شناسایی کند، امکان کنترل و اصلاح خطای تجمعی بیشتر میشود. بااینحال، این روش تضمین نمیکند که کل ساختمان به مختصات مطلق صحیح متصل شده باشد.
برای اتصال قابل اتکای مدل به دستگاه مختصات پروژه، ممکن است لازم باشد از نقاط کنترل نقشهبرداری یا اندازهگیری مستقل استفاده کنید. نقاطی که برای ارزیابی نهایی کنار گذاشته میشوند، بهتر است در فرایند تنظیم مدل به کار نرفته باشند. در غیر این صورت ارزیابی استقلال کافی نخواهد داشت.
آیا SLAM برای همه پروژههای نقشهبرداری مناسب است؟
خیر. انتخاب سامانه SLAM به نوع پروژه، ابعاد محیط، دقت موردنیاز، شرایط دسترسی و خروجی نهایی بستگی دارد. برای برخی پروژهها سرعت برداشت متحرک اولویت دارد و برای برخی دیگر، تعیین مختصات دقیق نقاط یا کنترل هندسی در حد تلرانس مشخص اهمیت بیشتری پیدا میکند.
| معیار انتخاب | اسکنر متحرک مجهز به SLAM | برداشت با اسکنر ایستگاهی |
|---|---|---|
| روش برداشت | حرکت در محیط و ثبت پیوسته دادهها | استقرار در ایستگاههای مشخص |
| سرعت پوشش محیط | در بسیاری از پروژهها سریع | وابسته به تعداد ایستگاهها و تنظیمات |
| نیاز به برنامهریزی مسیر | اهمیت زیاد دارد | برنامهریزی استقرار و همپوشانی اهمیت دارد |
| کنترل خطای مکانی | نیازمند بررسی مسیر و کنترل مستقل متناسب با پروژه | نیازمند کنترل استقرارها، ثبت اسکنها و شبکه کنترل |
| کاربرد مناسب | برداشت متحرک و پوشش سریع محیطهای پیچیده | برداشت ایستگاهی با نیازهای مشخص هندسی و کنترلی |
این مقایسه کلی است و به معنی برتری قطعی یک روش نیست. بعضی پروژهها به ترکیب اسکن متحرک، اسکن ایستگاهی، GNSS یا توتال استیشن نیاز دارند.
دقت نسبی و دقت مطلق چه تفاوتی دارند؟
دقت نسبی به سازگاری هندسی اجزای مختلف برداشت با یکدیگر مربوط است. برای مثال، اینکه دو دیوار مشترک یا دو بخش از یک راهرو چقدر درست به هم متصل شدهاند.
دقت مطلق به میزان انطباق مختصات خروجی با مرجع مختصاتی معتبر مربوط میشود. یک ابر نقاط ممکن است از نظر شکل داخلی منظم باشد، اما نسبت به دستگاه مختصات پروژه جابهجایی یا چرخش داشته باشد.
بنابراین، اگر هدف فقط مستندسازی هندسی داخلی باشد، معیارهای ارزیابی ممکن است با پروژهای که به مختصات کنترلشده نیاز دارد متفاوت باشند. انتخاب روش کنترل باید بر اساس نیاز واقعی پروژه انجام شود.
انتخاب لیزر اسکنر مجهز به SLAM به چه نکاتی توجه کنیم؟
هنگام بررسی یک دستگاه، بهتر است بهجای تمرکز صرف بر عبارت «SLAM» یا تراکم ابر نقاط، مشخصات فنی و محدودیتهای سامانه را بررسی کنید.
موارد مهم عبارتاند از:
- عملکرد در محیط هدف: آیا دستگاه برای فضای داخلی، تونل، محیط صنعتی یا برداشت فضای باز طراحی شده است؟
- روش تعیین موقعیت: آیا سامانه فقط به SLAM متکی است یا از GNSS، IMU یا حسگرهای دیگر نیز استفاده میکند؟
- کیفیت خروجی: چه قالبهایی برای ابر نقاط و مدلهای سهبعدی پشتیبانی میشوند و چه امکاناتی برای پردازش وجود دارد؟
- کنترل کیفیت: آیا امکان بررسی مسیر، اصلاح خطا و اتصال به نقاط کنترل فراهم است؟
- مشخصات دقت: دقت اعلامشده در چه شرایط و بر اساس کدام روش آزمون گزارش شده است؟
- گردش کار نرمافزاری: آیا دادهها بهآسانی وارد نرمافزارهای مورد استفاده در پروژه میشوند؟
در انتخاب لیزر اسکنر مجهز به فناوری SLAM، فقط سرعت برداشت یا قابلیت حرکت دستگاه اهمیت ندارد، عواملی مانند کیفیت تخمین مسیر، میزان خطای تجمعی، عملکرد دستگاه در محیط پروژه و امکان کنترل دقت ابر نقاط نیز باید در نظر گرفته شوند. برای آشنایی با گزینههای موجود، میتوانید از دستهبندی لیزر اسکنرهای دستی پیشاپ سنتر بازدید کنید و مشخصات مدلها را متناسب با نیاز پروژه بررسی کنید.
پیش از انتخاب نهایی، مشخص کنید که خروجی اسکن برای برداشت داخلی ساختمان، مستندسازی وضع موجود یا کاربردهای دقیق نقشهبرداری استفاده خواهد شد. در پروژههایی که دقت مختصاتی اهمیت بالایی دارد، بررسی امکان استفاده از نقاط کنترل و روشهای مستقل کنترل کیفیت ضروری است؛ زیرا فناوری SLAM بهتنهایی تضمینکننده دقت یکسان در تمام شرایط برداشت نیست.
پرسشهای متداول درباره SLAM در لیزر اسکنر
SLAM در لیزر اسکنر چیست؟
SLAM روشی برای مکانیابی و نقشهبرداری همزمان است. در لیزر اسکنر متحرک، این روش به تخمین موقعیت دستگاه و ثبت دادههای برداشت در یک نقشه سهبعدی کمک میکند.
آیا SLAM بدون GPS کار میکند؟
بسیاری از سامانههای SLAM میتوانند با استفاده از دادههای حسگرها و ویژگیهای محیط، بدون اتکای مستقیم به GNSS مکانیابی کنند. بااینحال، برای اتصال خروجی به مختصات مطلق پروژه ممکن است به نقاط کنترل یا روشهای موقعیتیابی مکمل نیاز باشد.
دقت SLAM در نقشهبرداری چقدر است؟
دقت SLAM عدد ثابتی برای همه دستگاهها و پروژهها نیست. نوع حسگر، الگوریتم، هندسه محیط، طول مسیر، روش پردازش و کنترل مستقل نتایج بر دقت نهایی اثر میگذارند؛ بنابراین باید مشخصات فنی مدل و شرایط آزمون آن بررسی شود.
خطای تجمعی SLAM چیست؟
خطای تجمعی یا Drift زمانی رخ میدهد که خطاهای کوچک تخمین موقعیت در طول حرکت انباشته شوند. این خطا ممکن است باعث جابهجایی یا ناهماهنگی بخشهایی از ابر نقاط شود و در برخی سامانهها با تشخیص حلقه و بهینهسازی مسیر کاهش یابد.
آیا اسکنر SLAM دستی برای برداشت ساختمان مناسب است؟
اسکنر دستی SLAM میتواند برای برداشت سریع وضع موجود ساختمان، راهروها، فضاهای داخلی و برخی تأسیسات مناسب باشد. انتخاب آن به دقت موردنیاز، ابعاد پروژه، شرایط محیط و امکانات کنترل کیفیت دستگاه بستگی دارد.
Loop Closure در SLAM چه کاربردی دارد؟
Loop Closure فرایندی است که در آن سامانه تشخیص میدهد به محیطی که قبلاً مشاهده کرده بازگشته است. تطبیق درست این مشاهدات میتواند قیدهای جدیدی برای اصلاح مسیر و کاهش خطای تجمعی فراهم کند.
آیا ابر نقاط حاصل از SLAM مستقیماً برای نقشهبرداری دقیق قابل استفاده است؟
نه در همه پروژهها. ابر نقاط باید از نظر کیفیت هندسی، انحراف مسیر، سازگاری با نقاط کنترل و انطباق با تلرانس موردنیاز بررسی شود؛ سپس میتوان درباره مناسببودن آن برای نقشهبرداری یا مدلسازی مهندسی تصمیم گرفت.
جمعبندی SLAM چه نقشی در کیفیت برداشت سهبعدی دارد؟
SLAM یکی از فناوریهای مهم در اسکن متحرک است که به دستگاه امکان میدهد همزمان با حرکت، موقعیت خود را تخمین بزند و دادههای محیط را در یک نقشه سهبعدی ثبت کند. ارزش این فناوری فقط به سرعت برداشت مربوط نیست، کیفیت تخمین مسیر، نحوه تطبیق اسکنها، امکان اصلاح خطای تجمعی و روش کنترل نتایج نیز تعیینکنندهاند.
برای مهندس نقشهبردار، انتخاب یک سامانه SLAM باید با بررسی نیاز پروژه، شرایط محیط، دقت مورد انتظار و روش ارزیابی خروجی انجام شود. در پروژههای حساس، استفاده از نقاط کنترل مستقل و اندازهگیریهای مکمل میتواند برای سنجش قابلیت اعتماد نتایج ضروری باشد.