


ابر نقاط (Point Cloud) یکی از دادههای کلیدی در نقشهبرداری هوایی، فتوگرامتری و اسکن لیزری سهبعدی است که امکان ثبت دقیق شکل و ابعاد عوارض را فراهم میکند. بااینحال، برای استفاده از این دادهها در پروژههای مهندسی، باید موقعیت واقعی هر نقطه روی زمین مشخص باشد، فرایندی که با عنوان ژئورفرنس ابر نقاط (Point Cloud Georeferencing) شناخته میشود. در این مقاله از پی شاپ سنتر، با مفهوم ژئورفرنس، روشهای مختصاتدار کردن ابر نقاط، تجهیزات مورد نیاز و راههای ارزیابی دقت آن آشنا میشوید.
ژئورفرنس ابر نقاط به چه معناست؟
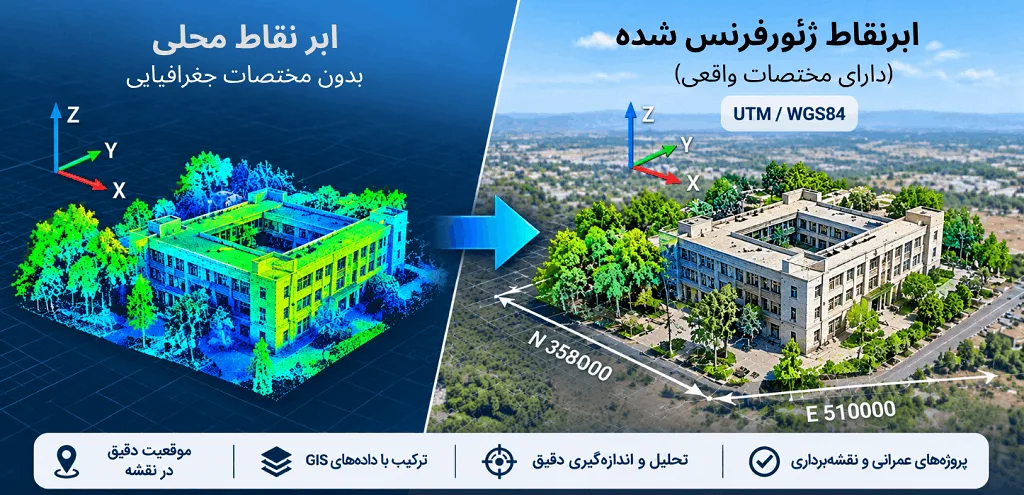
ژئورفرنس ابر نقاط (Point Cloud Georeferencing) فرایند انتقال ابر نقاط از مختصات محلی یا دستگاهی به یک سیستم مختصات مرجع مشخص و قابل استفاده در نقشهبرداری است. در این فرایند، با استفاده از اطلاعات GNSS/INS، نقاط کنترل زمینی (GCP)، نقاط متناظر یا ترکیبی از آنها، موقعیت، جهت و در صورت نیاز مقیاس داده اصلاح میشود. نتیجه، ابر نقاطی است که میتوان آن را با نقشهها، دادههای GIS و برداشتهای دیگر در یک چارچوب مکانی مشترک استفاده کرد.
ژئورفرنس ابر نقاط چیست و چرا اهمیت دارد؟
ابر نقاط (Point Cloud) مجموعهای از نقاط سهبعدی است که هرکدام معمولاً با مختصات X، Y و Z تعریف میشوند. بسته به روش برداشت، ممکن است اطلاعات دیگری مانند رنگ RGB، شدت بازتاب لیزر (Intensity)، شماره بازگشت پالس و کلاسبندی نیز به هر نقطه اختصاص داده شود.
این دادهها میتوانند با استفاده از پهپاد مجهز به دوربین، سامانه LiDAR هوابرد، اسکنر لیزری زمینی (TLS) یا تجهیزات متحرک برداشت شوند. با این حال، مختصات اولیه همیشه به معنای موقعیت جغرافیایی واقعی نیستند.
برای مثال، ممکن است یک اسکنر زمینی، فضای داخلی یک کارخانه را با مبدأ مختصات دلخواه برداشت کند. در این حالت، فاصلهها و شکل هندسی اجزای کارخانه در مدل سهبعدی قابل مشاهدهاند، اما نمیتوان مدل را بدون تبدیل مناسب روی نقشه UTM یا نقشه توپوگرافی منطقه قرار داد.
ژئورفرنس کردن ابر نقاط، این ارتباط را میان مدل سهبعدی و موقعیت واقعی عوارض برقرار میکند. به بیان ساده، این فرایند به داده پاسخ میدهد: «این نقطه دقیقاً در کجای زمین قرار دارد؟»
تفاوت مختصات محلی و مختصات جغرافیایی چیست؟
در سیستم مختصات محلی، مبدأ و جهت محورها ممکن است بر اساس محل استقرار دستگاه یا یک نقطه انتخابی تعیین شده باشند. برای نمونه، گوشه یک اتاق میتواند مبدأ مختصات محلی باشد و محورهای X و Y در امتداد دیوارها تعریف شوند.
در مقابل، سیستم مختصات مرجع جغرافیایی یا تصویرشده، موقعیت را نسبت به یک چارچوب مشخص تعریف میکند. مختصات طول و عرض جغرافیایی، مختصات تصویرشده UTM و ارتفاع نسبت به یک مبنای ارتفاعی مشخص از نمونههای رایج هستند.
نکته مهم این است که UTM بهتنهایی تمام اطلاعات مرجع مکانی را مشخص نمیکند. برای تحویل دقیق داده باید منطقه UTM، مبنای ژئودتیک، واحد اندازهگیری و مرجع ارتفاعی نیز روشن باشند.
چه زمانی باید ابر نقاط را ژئورفرنس کنیم؟
ژئورفرنس ابر نقاط زمانی ضروری است که قرار باشد ابر نقاط با دادههای مکانی دیگر ترکیب شود یا در یک پروژه عمرانی و نقشهبرداری بهعنوان مرجع موقعیت استفاده شود. چند نمونه کاربردی عبارتاند از:
- ترکیب ابر نقاط پهپادی با نقشههای توپوگرافی و اطلاعات GIS.
- مقایسه وضعیت موجود یک معدن با نقشه طراحی و محاسبه تغییرات.
- جانمایی مدل سهبعدی ساختمان در مختصات واقعی پروژه.
- کنترل پیشرفت عملیات خاکی و راهسازی.
- تلفیق برداشت چندمرحلهای برای پایش تغییرات سطح زمین.
- استفاده از دادههای LiDAR در تهیه مدل رقومی ارتفاع و نقشههای مهندسی.
تفاوت ژئورفرنس کردن و Registration ابر نقاط چیست؟
یکی از اشتباهات رایج در پردازش ابر نقاط، یکسان دانستن دو مفهوم Registration و Georeferencing است. این دو فرایند به یکدیگر مرتبطاند، اما هدف یکسانی ندارند.
Registration یا همترازی ابر نقاط یعنی قرار دادن دو یا چند برداشت سهبعدی در یک دستگاه مختصات مشترک. برای مثال، اگر از یک ساختمان با اسکنر زمینی در پنج ایستگاه برداشت انجام شود، باید پنج ابر نقاط روی یکدیگر منطبق شوند.
Georeferencing یا ژئورفرنس ابر نقاط یعنی مرتبط کردن ابر نقاط با یک سیستم مختصات مرجع زمینی. ممکن است چند اسکن بهخوبی روی هم منطبق شده باشند، اما کل مدل همچنان در مختصات محلی قرار داشته باشد.
| معیار | Registration | Georeferencing |
|---|---|---|
| هدف | همترازی برداشتهای مختلف | اتصال داده به مختصات مرجع |
| مرجع | معمولاً یک ابر نقاط یا شبکه محلی | سیستم مختصات ژئودتیک یا تصویرشده |
| داده کمکی | نقاط مشترک، ویژگیهای هندسی، ICP | GCP، GNSS/INS، مختصات معلوم |
| خروجی | ابر نقاط یکپارچه | ابر نقاط دارای مختصات مرجع |
| کاربرد | ترکیب اسکنهای چندایستگاهی | استفاده در نقشهبرداری و GIS |
آیا ICP بهتنهایی ژئورفرنس انجام میدهد؟
خیر. الگوریتم ICP (Iterative Closest Point) معمولاً برای بهبود همترازی دو مجموعه داده سهبعدی استفاده میشود. این الگوریتم با یافتن تطابق میان نقاط یا سطوح، تبدیل هندسی لازم برای کاهش اختلاف را تخمین میزند.
اما ICP بهتنهایی نمیداند مختصات واقعی زمین چیست. اگر ابر نقاط مرجع نیز مختصات محلی داشته باشد، خروجی همترازی همچنان در همان چارچوب محلی باقی میماند. برای ژئورفرنس، باید مرجع زمینی معتبر یا اطلاعات موقعیتیابی مناسب وارد فرایند شود.
روشهای ژئورفرنس کردن ابر نقاط کداماند؟
روش انتخابی ژئورفرنس ابر نقاط به نوع برداشت، تجهیزات موجود، دقت مورد انتظار، شرایط محیطی و کیفیت دادههای مرجع بستگی دارد. در پروژههای نقشهبرداری، معمولاً از یک روش یا ترکیبی از چند روش استفاده میشود.
۱. ژئورفرنس با GNSS و سامانه INS
در برداشت هوایی با پهپاد یا سامانه LiDAR، اطلاعات موقعیت و وضعیت پرنده میتواند از گیرنده GNSS و واحد اندازهگیری اینرسی (IMU) تأمین شود. ترکیب دادههای GNSS و IMU در سامانه ناوبری یکپارچه، اطلاعات موقعیت، سرعت و وضعیت زاویهای را فراهم میکند.
این اطلاعات در کنار پارامترهای کالیبراسیون و هندسه سامانه برداشت، برای محاسبه مختصات نقاط استفاده میشوند. کیفیت خروجی به عواملی مانند کیفیت گیرنده GNSS، روش تعیین موقعیت، شرایط دریافت سیگنال، همزمانی دادهها، کالیبراسیون و پارامترهای پردازش وابسته است.
در برخی پروژهها از روش RTK یا PPK برای بهبود موقعیتیابی استفاده میشود. با این حال، استفاده از گیرنده RTK یا PPK بهتنهایی تضمینکننده دقت نهایی ابر نقاط نیست، زیرا خطاهای مربوط به زاویه پرواز، نصب حسگر، کالیبراسیون و پردازش نیز در نتیجه اثر دارند.
۲. ژئورفرنس با نقاط کنترل زمینی (GCP)
GCP مخفف Ground Control Point و به معنای نقطه کنترل زمینی است. این نقاط در محل پروژه انتخاب یا علامتگذاری میشوند و مختصات آنها با روش نقشهبرداری مناسب اندازهگیری میشود.
در پردازش دادههای پهپادی، نقاط کنترل میتوانند به تنظیم موقعیت مدل و کاهش خطای سیستماتیک کمک کنند. در ابر نقاط نیز نقاط متناظر یا اهداف قابل شناسایی در داده، به همراه مختصات برداشتشده آنها، میتوانند برای محاسبه تبدیل به سیستم مختصات مرجع استفاده شوند.
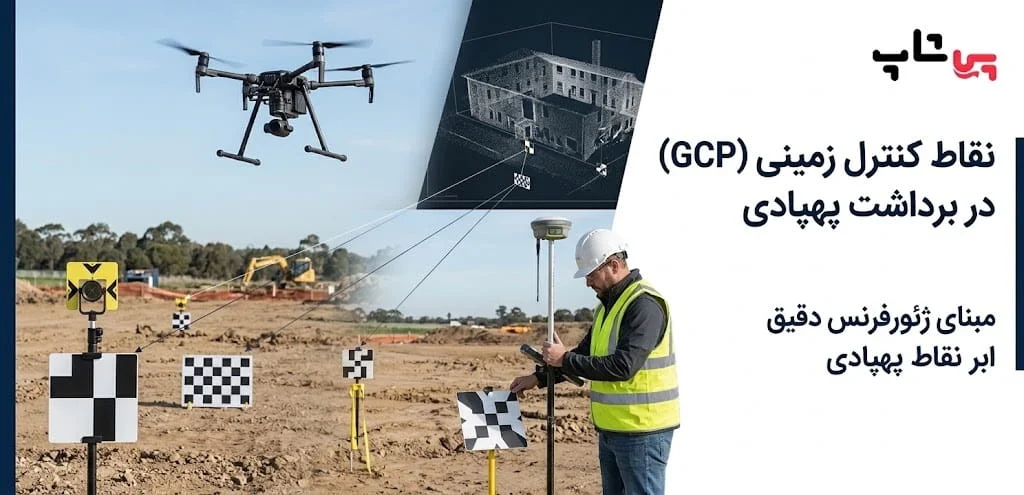
برای انتخاب نقاط کنترل باید به توزیع مکانی آنها توجه کرد. تمرکز همه نقاط در یک گوشه پروژه، پوشش مناسبی از کل محدوده ایجاد نمیکند. بهتر است نقاط در سطح پروژه و در صورت نیاز در بخشهای مختلف ارتفاعی توزیع شوند.
همچنین باید میان نقاط کنترل و نقاط آزمون تفاوت قائل شد. نقاط کنترل در تنظیم یا ژئورفرنس داده مشارکت دارند، اما نقاط آزمون (Checkpoints) باید مستقل باشند و برای ارزیابی دقت خروجی استفاده شوند. استفاده از یک نقطه برای هر دو هدف، ارزیابی مستقل کیفیت را مخدوش میکند.
۳. ژئورفرنس با نقاط متناظر
در این روش، نقاط مشخص و قابل شناسایی در ابر نقاط محلی با مختصات همان نقاط در سیستم مرجع تطبیق داده میشوند. برای مثال، گوشه یک سازه، مرکز یک هدف اسکن یا نقطهای با هندسه مشخص میتواند بهعنوان نقطه متناظر انتخاب شود.
با داشتن چند جفت نقطه متناظر، میتوان تبدیل هندسی میان دستگاه مختصات محلی و سیستم مرجع را محاسبه کرد. در یک تبدیل صلب سهبعدی با مقیاس ثابت، سه نقطه متناظر غیرهمخط حداقل هندسی لازم را فراهم میکنند؛ با این حال، در عمل استفاده از نقاط بیشتر و توزیع مناسب آنها به کنترل خطا و ارزیابی بهتر کمک میکند.
۴. روش ترکیبی GNSS، GCP و Registration
در پروژههای بزرگ یا حساس، اتکا به یک منبع اطلاعاتی ممکن است کافی نباشد. به همین دلیل، گاهی اطلاعات GNSS/INS برای موقعیت اولیه، نقاط کنترل برای اصلاح و نقاط متناظر یا الگوریتمهای Registration برای بهبود همترازی استفاده میشوند.
برای نمونه، در یک پروژه LiDAR هوابرد میتوان از دادههای GNSS/IMU برای محاسبه اولیه مختصات، نقاط کنترل برای بررسی و اصلاح سیستماتیک و نقاط آزمون مستقل برای ارزیابی دقت نهایی استفاده کرد.
آموزش گامبهگام مختصاتدار کردن ابر نقاط
فرایند دقیق در نرمافزارهای مختلف متفاوت است، اما مراحل کلی ژئورفرنس ابر نقاط را میتوان به شکل زیر انجام داد.
گام اول: بررسی داده خام و مشخصات برداشت
ابتدا باید مشخص شود ابر نقاط با چه روشی برداشت شده است: اسکنر زمینی، LiDAR هوابرد، پهپاد فتوگرامتری یا سامانه متحرک. سپس فرمت فایل، واحد مختصات، سیستم مختصات اولیه، وضعیت کالیبراسیون و اطلاعات همراه بررسی میشوند.
فرمتهایی مانند LAS، LAZ، E57، PLY و XYZ در پروژههای مختلف دیده میشوند. وجود مختصات X، Y و Z در فایل به این معنا نیست که داده الزاماً ژئورفرنس شده است؛ ممکن است این مقادیر صرفاً مختصات محلی باشند.
گام دوم: تعیین سیستم مختصات مقصد
پیش از اعمال تبدیل باید سیستم مختصات نهایی مشخص شود. این مشخصات میتواند شامل موارد زیر باشد:
- دستگاه مختصات افقی و نام مرجع ژئودتیک.
- زون و نیمکره UTM، در صورت استفاده از UTM.
- واحد اندازهگیری، مانند متر یا فوت.
- مبنای ارتفاعی و نوع ارتفاع مورد انتظار.
- پارامترهای تبدیل لازم، در صورت تفاوت سیستم مبدأ و مقصد.
انتخاب اشتباه سیستم مختصات ممکن است باعث جابهجایی مکانی، اختلاف ارتفاع یا قرارگیری داده در زون نامناسب شود.
گام سوم: انتخاب و برداشت نقاط کنترل
نقاط کنترل باید در محلهایی انتخاب شوند که در ابر نقاط بهوضوح قابل شناسایی باشند. نقاطی که روی سطح ناپایدار، لبه مبهم یا پوشش گیاهی متراکم قرار دارند، ممکن است برای تطبیق دقیق مناسب نباشند.
مختصات نقاط باید با روش و تجهیز متناسب با دقت مورد نیاز پروژه اندازهگیری شود. بهتر است اطلاعات برداشت، روش تعیین مختصات، زمان اندازهگیری و کیفیت مشاهدات نیز ثبت شوند.
گام چهارم: محاسبه تبدیل مختصات
در این مرحله، مختصات نقاط متناظر در دستگاه محلی و دستگاه مرجع وارد نرمافزار میشوند. نرمافزار با توجه به نوع تبدیل انتخابی، پارامترهای لازم را تخمین میزند.
یکی از تبدیلهای رایج، تبدیل هفتپارامتری هلمرت (7-Parameter Helmert Transformation) است که شامل سه انتقال، سه دوران و یک ضریب مقیاس میشود. در برخی پروژهها ممکن است تبدیل صلب با مقیاس ثابت یا مدلهای دیگر مناسبتر باشند. نوع تبدیل باید با ماهیت داده و رابطه دو دستگاه مختصات سازگار باشد.
گام پنجم: اعمال تبدیل و کنترل نتیجه
پس از محاسبه پارامترها، تبدیل روی ابر نقاط اعمال میشود. سپس باید موقعیت داده با نقاط کنترل و دادههای مرجع بررسی شود. همپوشانی ظاهری با نقشه یا تصویر زمینه بهتنهایی برای تأیید دقت کافی نیست.
در پایان، خروجی در فرمت مناسب ذخیره و اطلاعات سیستم مختصات و مشخصات پردازش مستند میشود.
تبدیل مختصات ابر نقاط چگونه محاسبه میشود؟
در حالت عمومی، تبدیل یک نقطه از دستگاه مختصات محلی به دستگاه مرجع را میتوان به شکل زیر نمایش داد:
X′ = T + sRX
در این رابطه:
- X بردار مختصات نقطه در دستگاه مبدأ است.
- X′ بردار مختصات تبدیلشده در دستگاه مقصد است.
- T بردار انتقال شامل سه مؤلفه انتقال است.
- R ماتریس دوران سهبعدی است.
- s ضریب مقیاس است.
اگر مقیاس ثابت و برابر یک فرض شود، تبدیل شامل سه انتقال و سه دوران خواهد بود. اگر اختلاف مقیاس نیز باید برآورد شود، ضریب مقیاس به پارامترها اضافه میشود.
برای مثال فرض کنید مختصات یک نقطه در دستگاه محلی برابر باشد با:
X = 120.000 m
Y = 85.000 m
Z = 12.000 m
پس از محاسبه تبدیل، مختصات این نقطه در دستگاه مقصد به دست میآید. مقدار نهایی را نمیتوان فقط با افزودن یک عدد ثابت به X، Y و Z محاسبه کرد زیرا ممکن است دوران و تغییر مقیاس نیز وجود داشته باشد. به همین دلیل، پارامترهای تبدیل باید از نقاط متناظر معتبر و با روش ریاضی مناسب برآورد شوند.
سیستم مختصات ابر نقاط و نقش UTM در ژئورفرنس
UTM یکی از سیستمهای تصویر نقشهای پرکاربرد در پروژههای نقشهبرداری است. در این سیستم، زمین به زونهای طولی تقسیم میشود و موقعیت نقاط با مختصات شرقی (Easting) و شمالی (Northing) بیان میشود.
با این حال، انتخاب صرف عبارت UTM برای تعریف سیستم مختصات کافی نیست. باید زون، نیمکره، مبنای ژئودتیک و واحد نیز مشخص باشند. همچنین لازم است مرجع ارتفاعی بهصورت مستقل تعیین شود.
تفاوت ارتفاع بیضوی و ارتفاع ارتومتریک
یکی از منابع خطای مهم در ژئورفرنس ابر نقاط، نادیده گرفتن تفاوت مبنای ارتفاعی است.
ارتفاع بیضوی (h) نسبت به بیضوی مرجع ژئودتیک تعریف میشود و معمولاً خروجی مستقیم بسیاری از راهکارهای GNSS است. ارتفاع ارتومتریک (H) نسبت به ژئوئید یا سطح مبنای ارتفاعی تعریف میشود.
رابطه متداول میان این مقادیر به صورت زیر است:
H = h − N
در این رابطه، N ارتفاع ژئوئید نسبت به بیضوی مرجع است. برای تبدیل درست ارتفاعها باید از مدل ژئوئید و مبنای ارتفاعی سازگار با پروژه استفاده شود. اختلاف این دو نوع ارتفاع ممکن است در پروژههای مهندسی اثر قابل توجهی بر نتیجه داشته باشد.
بهترین نرمافزارها برای ژئورفرنس و پردازش ابر نقاط
انتخاب نرمافزار برای ژئورفرنس ابر نقاط به نوع داده، تجهیزات برداشت، حجم پروژه و نوع خروجی مورد نیاز بستگی دارد. برخی نرمافزارها بیشتر برای همترازی و پردازش عمومی مناسباند و برخی دیگر ابزارهای تخصصی برای دادههای LiDAR یا اسکنرهای صنعتی دارند.
| نرمافزار | کاربرد اصلی | نکته مهم |
|---|---|---|
| CloudCompare | مشاهده، تحلیل و همترازی ابر نقاط | ابزارهای انتخاب نقاط متناظر و اعمال تبدیل دارد |
| Leica Cyclone | پردازش داده اسکنرهای لیزری | برای گردشکارهای مرتبط با تجهیزات و پروژههای اسکن لیزری کاربرد دارد |
| Autodesk ReCap | مدیریت و آمادهسازی دادههای Reality Capture | در گردشکارهای مرتبط با محصولات Autodesk استفاده میشود |
| Trimble RealWorks | پردازش دادههای اسکن لیزری | مناسب گردشکارهای اسکن و مدلسازی سهبعدی |
| TerraScan | پردازش و طبقهبندی دادههای LiDAR | در پروژههای تخصصی دادههای لیزری کاربرد دارد |
ژئورفرنس ابر نقاط در CloudCompare
CloudCompare یکی از ابزارهای شناختهشده برای مشاهده و تحلیل ابر نقاط است. در مستندات این نرمافزار، ابزارهایی برای همترازی بر اساس نقاط متناظر و اعمال تبدیل هندسی معرفی شدهاند.
در روش همترازی مبتنی بر نقاط متناظر، کاربر نقاط مشابه را در دو داده انتخاب میکند تا تبدیل میان آنها محاسبه شود. همچنین ابزار Apply Transformation امکان اعمال تبدیل با ماتریس یا ترکیبی از دوران و انتقال را فراهم میکند.
✍ یک نکته مهم: ابزارهای Alignment و Registration در CloudCompare را نباید بهاشتباه معادل تمام فرایند ژئورفرنس دانست. برای اتصال ابر نقاط به مختصات واقعی، باید مختصات مرجع معتبر در اختیار داشته باشید و تبدیل درست را محاسبه و کنترل کنید. همچنین بهتر است پیش از پردازش فایلهای بسیار بزرگ، از داده نسخه پشتیبان تهیه شود.
دقت ژئورفرنس ابر نقاط چگونه ارزیابی میشود؟
دقت ژئورفرنس فقط با مشاهده مدل سهبعدی یا بررسی چند نقطه روی تصویر مشخص نمیشود. برای ارزیابی قابل اتکا باید اختلاف مختصات نقاط خروجی با مختصات مرجع مستقل محاسبه شود.
یکی از شاخصهای رایج در ارزیابی دقت، RMSE یا Root Mean Square Error است. این شاخص میزان اختلاف میان مقادیر محاسبهشده و مقادیر مرجع را در قالب یک مقدار عددی نشان میدهد.
برای مؤلفه X:
RMSEₓ = √[Σ(Xᵢ − Xᵢ′)² / n]
برای مؤلفه Y:
RMSEᵧ = √[Σ(Yᵢ − Yᵢ′)² / n]
و برای مؤلفه ارتفاعی:
RMSEz = √[Σ(Zᵢ − Zᵢ′)² / n]
در این روابط، مقدار بدون علامت پرایم مختصات خروجی و مقدار دارای پرایم مختصات مرجع است و n تعداد نقاط آزمون را نشان میدهد. برای گزارش خطای افقی دوبعدی نیز میتوان از رابطه زیر استفاده کرد:
RMSEH = √(RMSEₓ² + RMSEᵧ²)
مثال محاسبه خطای ژئورفرنس
فرض کنید اختلاف مختصات X در چهار نقطه آزمون بهترتیب ۲، ۳، ۱ و ۲ سانتیمتر باشد. در این صورت:
RMSEₓ = √[(۲² + ۳² + ۱² + ۲²) ÷ ۴]
RMSEₓ = √۴٫۵ ≈ ۲٫۱۲ سانتیمتر
این مقدار فقط خطای مؤلفه X را در همین مثال نشان میدهد. برای ارزیابی کامل باید مؤلفه Y و Z نیز بررسی شوند و کیفیت مختصات مرجع، تعداد و توزیع نقاط آزمون و شرایط برداشت در تفسیر نتیجه لحاظ شوند.
نکته کلیدی: نقاط آزمون باید مستقل از نقاطی باشند که برای محاسبه تبدیل استفاده شدهاند. اگر همان نقاط هم برای تنظیم و هم برای ارزیابی استفاده شوند، نتیجه ممکن است خوشبینانه و غیرواقعی باشد.
خطاهای رایج در ژئورفرنس ابر نقاط
حتی با استفاده از تجهیزات مناسب، اشتباه در تنظیمات یا پردازش میتواند باعث جابهجایی داده و کاهش کیفیت خروجی شود. رایجترین موارد خطاهای ژئورفرنس ابر نقاط عبارتاند از:
- انتخاب سیستم مختصات اشتباه: زون UTM، مبنای ژئودتیک یا واحد نادرست میتواند باعث جابهجایی مکانی شود.
- نادیده گرفتن مرجع ارتفاعی: ترکیب ارتفاع بیضوی با ارتومتریک بدون تبدیل مناسب، اختلاف ارتفاع ایجاد میکند.
- توزیع نامناسب نقاط کنترل: تجمع نقاط در یک محدوده کوچک، کنترل هندسی کل پروژه را ضعیف میکند.
- استفاده از نقاط نامطمئن: انتخاب گوشههای مبهم، سطوح متحرک یا نقاط پوشیده از پوشش گیاهی، تطبیق را دشوار میکند.
- اشتباه گرفتن Registration و Georeferencing: همترازی موفق چند اسکن لزوماً به معنی قرارگیری آنها در مختصات واقعی نیست.
- استفاده از نقاط کنترل بهعنوان نقاط آزمون: این کار استقلال ارزیابی دقت را از بین میبرد.
- بیتوجهی به کالیبراسیون: خطا در پارامترهای نصب حسگر، زاویهها یا همزمانی دادهها میتواند به خطای سیستماتیک منجر شود.
برای کاهش این خطاها، بهتر است پیش از برداشت، سیستم مختصات مقصد و روش کنترل کیفیت مشخص شود. همچنین گزارش نهایی باید اطلاعات نقاط کنترل، نقاط آزمون، روش تبدیل و شاخصهای دقت را در بر بگیرد.
کاربرد ابر نقاط ژئورفرنسشده در نقشهبرداری و پروژههای عمرانی
ارزش اصلی ابر نقاط ژئورفرنسشده زمانی مشخص میشود که بتوان از آن در کنار سایر دادههای مکانی استفاده کرد. برخی کاربردهای مهم عبارتاند از:
نقشهبرداری هوایی با پهپاد
در پروژههای فتوگرامتری و LiDAR پهپادی، مختصاتدار کردن ابر نقاط امکان ترکیب داده سهبعدی با نقشههای پایه و بررسی موقعیت واقعی عوارض را فراهم میکند.
معدن و محاسبه حجم دپو
در معادن، ابر نقاط ژئورفرنسشده میتواند برای مقایسه برداشتهای دورهای، محاسبه تغییرات حجم، کنترل پیشرفت استخراج و تحلیل توپوگرافی محدوده به کار رود. یکسان بودن سیستم مختصات و مرجع ارتفاعی در برداشتهای مختلف برای مقایسه معتبر ضروری است.
راهسازی و پروژههای عمرانی
در پروژههای راهسازی، داده سهبعدی ژئورفرنسشده میتواند برای کنترل وضعیت موجود، بررسی خاکبرداری و خاکریزی و مقایسه سطح اجراشده با طرح استفاده شود.
پایش سازه و اسکن صنعتی
در اسکن سازهها و تجهیزات صنعتی، Registration برای یکپارچهسازی برداشتها اهمیت زیادی دارد. اگر لازم باشد مدل با نقشههای سایت یا شبکه مختصات پروژه تطبیق داده شود، ژئورفرنس نیز به فرایند اضافه میشود.
برای ژئورفرنس ابر نقاط به چه تجهیزات و دادههایی نیاز دارید؟
تجهیزات مورد نیاز به روش برداشت و سطح دقت مورد انتظار بستگی دارد. در یک پروژه پهپادی ممکن است به پهپاد مجهز به دوربین یا LiDAR، گیرنده GNSS و تجهیزات برداشت نقاط کنترل نیاز باشد. در پروژه اسکن زمینی نیز اسکنر لیزری، تارگتهای مناسب و تجهیزات نقشهبرداری برای تعیین مختصات نقاط مرجع استفاده میشوند.
| تجهیز یا داده | نقش در پروژه |
|---|---|
| پهپاد فتوگرامتری یا LiDAR | برداشت داده سهبعدی از محدوده |
| اسکنر لیزری زمینی | ثبت هندسه دقیق محیط و سازه |
| گیرنده GNSS | تعیین مختصات نقاط و پشتیبانی از موقعیتیابی |
| سامانه IMU/INS | ثبت وضعیت و جهتگیری حسگر در سامانههای متحرک |
| نقاط کنترل زمینی | اتصال یا اصلاح داده نسبت به مرجع زمینی |
| نقاط آزمون مستقل | ارزیابی دقت نهایی خروجی |
| نرمافزار پردازش | محاسبه تبدیل، همترازی و آمادهسازی فایل نهایی |
در انتخاب تجهیزات، صرفاً به برد اسمی یا تعداد نقاط برداشتشده توجه نکنید. سازگاری تجهیزات با شرایط پروژه، کیفیت داده خروجی، روش تعیین مختصات، امکان کنترل مستقل و پشتیبانی نرمافزاری نیز اهمیت دارند.
در پروژههایی که برداشت سهبعدی با اسکنرهای زمینی انجام میشود، انتخاب دستگاه مناسب بر کیفیت و دقت ابر نقاط تأثیر مستقیمی دارد. برای بررسی مدلها و مشخصات تجهیزات، میتوانید از صفحه خرید لیزر اسکنر بازدید کنید
در پی شاپ سنتر میتوانید برای بررسی و انتخاب تجهیزات مرتبط با نقشهبرداری هوایی و دوره نقشه برداری زمینی، از راهنمایی تخصصی استفاده کنید. پیش از خرید، بهتر است نوع پروژه، محدوده برداشت، روش پردازش و دقت مورد انتظار مشخص باشد تا تجهیز متناسب با نیاز واقعی انتخاب شود.
جمعبندی مطلب ژئورفرنس ابر نقاط
ژئورفرنس ابر نقاط فقط انتقال چند مختصات از یک فایل به فایل دیگر نیست، بلکه فرایندی فنی برای اتصال داده سهبعدی به یک مرجع مکانی معتبر است. انتخاب سیستم مختصات صحیح، استفاده از نقاط کنترل مناسب، محاسبه درست تبدیل، توجه به مبنای ارتفاعی و ارزیابی مستقل با نقاط آزمون، اجزای اصلی این فرایند هستند.
اگر هدف شما استفاده از ابر نقاط در پروژههای نقشهبرداری، معدن، راهسازی یا مدلسازی سهبعدی است، باید از مرحله برداشت تا تحویل نهایی، مرجع مختصات و روش کنترل کیفیت را مشخص کنید. برای انتخاب پهپاد، گیرنده GNSS یا تجهیزات نقشهبرداری متناسب با پروژه نیز میتوانید از کارشناسان پی شاپ سنتر مشاوره تخصصی بگیرید و پیش از تصمیمگیری، مشخصات فنی و قیمت تجهیزات را استعلام کنید.
سوالات متداول درباره ژئورفرنس ابر نقاط
ژئورفرنس ابر نقاط چیست؟
ژئورفرنس ابر نقاط فرایند قرار دادن داده سهبعدی در یک سیستم مختصات مرجع مشخص است. در این فرایند، مختصات محلی نقاط با استفاده از اطلاعات مرجع مانند GNSS، نقاط کنترل یا نقاط متناظر به مختصات زمینی تبدیل میشوند.
تفاوت ژئورفرنس و Registration ابر نقاط چیست؟
Registration برای همتراز کردن چند ابر نقاط در یک چارچوب مشترک انجام میشود. ژئورفرنس، داده را به سیستم مختصات مرجع زمینی متصل میکند. ممکن است یک ابر نقاط Registration شده باشد، اما هنوز مختصات جغرافیایی واقعی نداشته باشد.
GCP چیست و چه نقشی در ژئورفرنس دارد؟
GCP یا نقطه کنترل زمینی، نقطهای است که مختصات آن با روش نقشهبرداری تعیین شده و برای کنترل یا اصلاح موقعیت داده استفاده میشود. این نقاط باید در داده قابل شناسایی باشند و توزیع مناسبی در محدوده پروژه داشته باشند.
آیا برای ژئورفرنس ابر نقاط حتماً به GCP نیاز داریم؟
خیر. در بعضی پروژهها اطلاعات GNSS/INS یا نقاط متناظر با مختصات معلوم میتوانند برای ژئورفرنس استفاده شوند. با این حال، نیاز به کنترل مستقل برای ارزیابی دقت همچنان باید در طراحی پروژه در نظر گرفته شود.
آیا CloudCompare برای ژئورفرنس ابر نقاط مناسب است؟
CloudCompare ابزارهای کاربردی برای مشاهده، همترازی بر اساس نقاط متناظر و اعمال تبدیل هندسی دارد. این نرمافزار میتواند بخشی از گردشکار ژئورفرنس باشد، اما کاربر باید مختصات مرجع معتبر و تبدیل مناسب را در اختیار داشته باشد.
RMSE در ژئورفرنس ابر نقاط چه چیزی را نشان میدهد؟
RMSE شاخصی برای سنجش اختلاف میان مختصات داده و مختصات مرجع مستقل است. این مقدار را میتوان برای مؤلفههای افقی و ارتفاعی محاسبه کرد. تفسیر آن به کیفیت نقاط مرجع، تعداد نقاط آزمون و روش ارزیابی وابسته است.
آیا مختصات UTM برای ابر نقاط کافی است؟
UTM برای بیان مختصات افقی تصویرشده کاربرد دارد، اما تعریف کامل سیستم مختصات به اطلاعات بیشتری نیاز دارد. زون، نیمکره، مبنای ژئودتیک، واحد و مرجع ارتفاعی نیز باید مشخص باشند.
چرا ابر نقاط ژئورفرنسشده با نقشه موجود اختلاف دارد؟
این اختلاف میتواند ناشی از انتخاب سیستم مختصات اشتباه، تفاوت مبنای ارتفاعی، خطای نقاط کنترل، کالیبراسیون نامناسب، خطای GNSS/INS یا کیفیت پایین داده مرجع باشد. برای تشخیص علت، باید مختصات نقاط آزمون مستقل و مشخصات پردازش بررسی شوند.


