لیزر اسکنر در BIM چیست؟ کاربرد اسکنر سهبعدی در فرآیند Scan-to-BIM
لیزر اسکنر در BIM چه نقشی دارد و چگونه اطلاعات واقعی یک ساختمان را به مدل سهبعدی قابل استفاده در پروژههای معماری، سازه و تأسیسات تبدیل میکند؟ پاسخ این پرسش به فرآیندی به نام Scan-to-BIM مربوط است روشی که در آن دادههای برداشت لیزری بهعنوان مرجعی دقیق برای مدلسازی وضعیت موجود ساختمان به کار میروند.
در این فرآیند، لیزر اسکنر سهبعدی با ثبت میلیونها نقطه از سطوح و اجزای ساختمان، تصویری دقیق از شرایط واقعی پروژه فراهم میکند. سپس این دادهها پردازش شده و در نرمافزارهای تخصصی به مدل اطلاعاتی ساختمان (BIM) تبدیل میشوند. پیشاپ سنتر نیز بهعنوان مرجع عرضه تجهیزات نقشهبرداری و لیزر اسکنر، امکان آشنایی و بررسی تجهیزات موردنیاز برای برداشت دقیق و اجرای پروژههای Scan-to-BIM را فراهم میکند.
لیزر اسکنر چگونه در فرآیند Scan-to-BIM به کار میرود؟
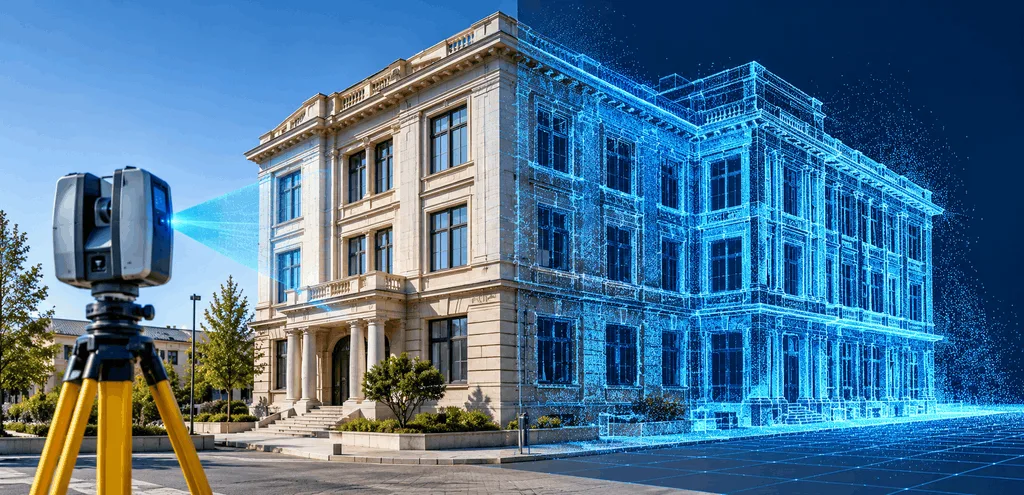
لیزر اسکنر در BIM ابزاری برای برداشت سهبعدی وضعیت واقعی ساختمان و تولید ابر نقاط (Point Cloud) است. این ابر نقاط پس از ثبت، پردازش و کنترل کیفیت، در نرمافزارهایی مانند Autodesk ReCap و Revit بهعنوان مرجع مدلسازی استفاده میشود. در فرآیند Scan-to-BIM، ابر نقاط مستقیماً به مدل هوشمند تبدیل نمیشود بلکه متخصصان، عناصر معماری، سازهای و تأسیساتی را بر اساس دادههای برداشتشده مدلسازی میکنند.
لیزر اسکنر در BIM چیست و چه تفاوتی با مدلسازی BIM دارد؟
BIM یا مدلسازی اطلاعات ساختمان (Building Information Modeling) روشی برای ایجاد و مدیریت یک نمایش دیجیتال از ساختمان است. در این روش، اجزای ساختمان فقط به شکل خطوط و سطوح سهبعدی نمایش داده نمیشوند، هر عنصر میتواند اطلاعاتی مانند نوع، ابعاد، جنس، مشخصات فنی و ارتباطش با سایر اجزا را نیز در خود داشته باشد. مفهوم BIM در استانداردهای مدیریت اطلاعات، از جمله خانواده استانداردهای ISO 19650، بهعنوان رویکردی برای مدیریت اطلاعات دارایی ساختهشده در طول چرخه عمر آن مطرح میشود.
لیزر اسکنر سهبعدی در این فرایند نقش ابزار برداشت و مستندسازی وضع موجود را دارد. دستگاه با ارسال پرتو لیزر و اندازهگیری بازتاب آن، مختصات تعداد زیادی نقطه روی سطوح قابل مشاهده را ثبت میکند. خروجی این برداشت، مجموعهای متراکم از نقاط سهبعدی است که به آن ابر نقاط یا Point Cloud میگویند.
نکته مهم این است که اسکنر بهتنهایی دیوار، ستون، تیر، در، کانال تهویه یا لوله را بهعنوان اجزای هوشمند BIM تشخیص نمیدهد. دستگاه هندسه قابل مشاهده را اندازهگیری میکند تبدیل این هندسه به عناصر معنایی و پارامتریک، مرحلهای جداگانه در فرایند Scan-to-BIM است.
تفاوت Point Cloud با مدل BIM چیست؟
| ویژگی | ابر نقاط (Point Cloud) | مدل BIM |
|---|---|---|
| ماهیت داده | مجموعهای از نقاط دارای مختصات سهبعدی | مجموعهای از عناصر و اشیای اطلاعاتی |
| نمایش هندسه | بازتاب شکل واقعی سطوح برداشتشده | هندسه مدلسازیشده و ساختارمند |
| اطلاعات معنایی | معمولاً محدود و نیازمند تفسیر | شامل نوع و ویژگیهای عناصر |
| قابلیت ویرایش | ویرایش و پالایش دادههای نقاط | ویرایش پارامتریک عناصر مدل |
| کاربرد اصلی | مستندسازی و مرجع اندازهگیری | طراحی، هماهنگی، تحلیل و مدیریت ساختمان |
برای مثال، ابر نقاط ممکن است سطح یک دیوار را با هزاران نقطه نشان دهد اما در مدل BIM باید مشخص شود این سطح متعلق به کدام دیوار است، ضخامت آن چقدر است و چه ارتباطی با کف، سقف یا بازشوها دارد.
بنابراین تبدیل Point Cloud به BIM به معنی تبدیل خودکار تکتک نقاط به اجزای ساختمان نیست بلکه به معنی مدلسازی و تفسیر مهندسی اطلاعات برداشتشده است.
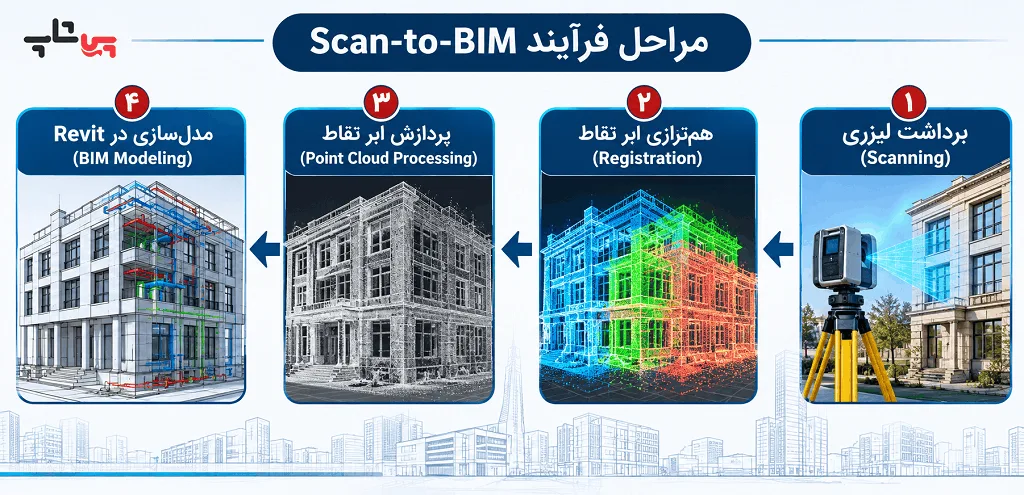
Scan-to-BIM چیست و مراحل فرآیند آن چگونه است؟
Scan-to-BIM یا همان اسکن تا مدل اطلاعات ساختمان مجموعه اقداماتی است که طی آن اطلاعات سهبعدی ساختمان موجود برداشت و به یک مدل BIM قابل استفاده تبدیل میشود. این فرایند برای ساختمانهایی اهمیت ویژه دارد که نقشههای اجرایی آنها در دسترس نیست، با وضعیت واقعی تطابق ندارد یا در طول سالها دستخوش تغییر شدهاند.
در یک پروژه استاندارد، صرفاً تهیه فایل Point Cloud کافی نیست. کیفیت خروجی به برنامهریزی برداشت، نحوه استقرار دستگاه، ثبت اسکنها، کنترل مختصات و دقت مدلسازی وابسته است.
۱. برنامهریزی برداشت سهبعدی ساختمان
پیش از روشن کردن دستگاه باید مشخص شود مدل نهایی برای چه کاری استفاده خواهد شد. برداشت مورد نیاز برای بازسازی معماری ممکن است با برداشت مورد نیاز برای طراحی مجدد تأسیسات مکانیکی یا کنترل انحراف سازه متفاوت باشد.
در این مرحله موارد زیر تعیین میشوند:
- محدوده برداشت و فضاهای مورد نیاز؛
- دقت و تلرانس قابل قبول پروژه؛
- سطح جزئیات مدل یا LOD مورد انتظار؛
- نیاز به مختصات محلی یا ژئورفرنسشده؛
- نوع تجهیزات و تعداد ایستگاههای اسکن؛
- بخشهایی که به برداشت تکمیلی یا اندازهگیری کنترل نیاز دارند.
۲. برداشت با لیزر اسکنر و تولید Point Cloud
در مرحله برداشت، دستگاه در موقعیتهای مختلف مستقر میشود تا سطوح مورد نیاز از زوایای متفاوت ثبت شوند. هر ایستگاه بخشی از فضای ساختمان را پوشش میدهد، بنابراین انتخاب محل استقرار باید بهگونهای باشد که نقاط کور و نواحی پنهان به حداقل برسند.
در اسکن لیزری سهبعدی ساختمان، تراکم نقاط اهمیت زیادی دارد. برای نمونه، اگر هدف ثبت جزئیات اتصالات یا اجزای باریک تأسیساتی باشد، فاصله نقاط باید متناسب با ابعاد آن جزئیات انتخاب شود. افزایش تراکم برداشت معمولاً حجم داده و زمان پردازش را نیز افزایش میدهد پس بالاترین رزولوشن همیشه اقتصادیترین انتخاب نیست.
۳. ثبت اسکنها یا Registration
چون برداشت یک ساختمان معمولاً از چند ایستگاه انجام میشود، دادههای هر ایستگاه باید در یک دستگاه مختصات مشترک قرار بگیرند. به این کار Registration یا رجیستریشن گفته میشود.
ثبت اسکنها میتواند با استفاده از تارگتهای مشخص، ویژگیهای مشترک هندسی یا روشهای ترکیبی انجام شود. در این مرحله، خطای اتصال ایستگاهها باید بررسی شود، زیرا خطای رجیستریشن میتواند در مدل نهایی به جابهجایی دیوارها، ناهماهنگی طبقات یا تغییر شکل ظاهری اجزا منجر شود.
برای آشنایی بیشتر با این مرحله میتوانید مقاله Registration در لیزر اسکنر را مطالعه کنید.
۴. پاکسازی و آمادهسازی ابر نقاط
داده خام اسکن ممکن است شامل نقاط مربوط به افراد، خودروها، تجهیزات موقت، بازتابهای نامناسب یا نقاط پرت باشد. این نقاط در صورت نیاز حذف یا از داده اصلی تفکیک میشوند.
همچنین ممکن است لازم باشد محدودههای کاری به بخشهای کوچکتر تقسیم شوند تا مدیریت و مدلسازی آسانتر شود. نرمافزار Autodesk ReCap برای ثبت، سازماندهی، پاکسازی و آمادهسازی ابر نقاط در گردشکارهای مرتبط با Revit کاربرد دارد.
۵. وارد کردن Point Cloud به Revit و مدلسازی BIM
پس از آمادهسازی، ابر نقاط میتواند بهعنوان مرجع وارد نرمافزار مدلسازی شود. در گردشکار Autodesk، فایلهای RCP و RCS از فرمتهای قابل پیوند در Revit هستند، فایل RCP میتواند چند اسکن RCS را در قالب یک پروژه تجمیع کند.
مدلساز با مشاهده ابر نقاط، عناصر مورد نیاز را ایجاد میکند؛ برای مثال:
- دیوارها، کفها و سقفها
- ستونها، تیرها و اجزای سازهای
- درها، پنجرهها و بازشوها
- کانالها، لولهها و تجهیزات تأسیساتی
- اجزای معماری خاص یا تجهیزات صنعتی
در این مرحله باید میان هندسه واقعی برداشتشده و هندسه سادهسازیشده مدل تعادل برقرار شود. مدل BIM قرار نیست الزاماً تمام ناهمواریهای سطح را بازسازی کند بلکه باید متناسب با هدف پروژه، اطلاعات قابل اتکا ارائه دهد.
۶. کنترل کیفیت مدل نهایی و تحویل
در پایان، مدل باید با داده مرجع مقایسه شود. برای این کار میتوان مقاطع، فاصلهها، انحراف سطوح و موقعیت اجزای مهم را بررسی کرد. کنترل کیفیت باید هم خطاهای برداشت و هم خطاهای مدلسازی را پوشش دهد.
خروجی پروژه ممکن است شامل فایل مدل Revit، فایل IFC، ابر نقاط ثبتشده، نقشههای As-Built و گزارش کنترل کیفیت باشد. قالب تحویل باید از ابتدا در شرح خدمات و برنامه اجرای BIM مشخص شود.
کاربرد لیزر اسکنر در BIM در چه پروژههایی بیشتر است؟
کاربرد لیزر اسکنر در BIM محدود به برداشت اولیه ساختمان نیست. این فناوری در پروژههایی ارزشمند است که شناخت دقیق وضعیت موجود، مبنای تصمیمگیری طراحی یا اجرا قرار میگیرد.
مدلسازی ساختمان موجود و بازسازی
در ساختمانهای قدیمی، نقشههای اولیه ممکن است ناقص باشند یا تغییرات اجراشده در آنها ثبت نشده باشد. اسکن لیزری میتواند هندسه فعلی فضاها، دیوارها، سقفها و بازشوها را ثبت کند تا مدلسازی ساختمان موجود با ابر نقاط انجام شود.
به طور مثال، در بازسازی یک ساختمان اداری قدیمی، اختلاف ابعاد واقعی اتاقها با نقشههای آرشیوی میتواند به مشکل در طراحی پارتیشنها یا مسیر تأسیسات منجر شود. برداشت سهبعدی ساختمان، مرجع قابل بررسیتری برای طراحی فراهم میکند.
اسکن سهبعدی تأسیسات ساختمانی و پروژههای MEP
در ساختمانهایی با تأسیسات متراکم، موقعیت واقعی کانالهای هوا، لولهها، سینیهای کابل و تجهیزات ممکن است با نقشههای موجود تفاوت داشته باشد. ابر نقاط به مهندسان کمک میکند فضای آزاد، تداخل احتمالی و محدودیتهای نصب تجهیزات جدید را بررسی کنند.
البته اجزای پنهان پشت دیوار یا سقف کاذب با اسکن سطح قابل مشاهده ثبت نمیشوند. برای مستندسازی این بخشها باید از نقشههای تأسیسات، برداشت تکمیلی یا روشهای مناسب دیگر استفاده شود.
تهیه مدل As-Built و کنترل کیفیت ساختمان
مدل As-Built وضعیت اجراشده ساختمان را مستند میکند. با مقایسه مدل طراحی با داده اسکنشده میتوان برخی مغایرتهای اجرایی، جابهجایی اجزا یا اختلاف ابعادی را شناسایی کرد.
در چنین پروژههایی، اسکن لیزری به کاهش اتکا به اندازهگیریهای دستی پراکنده کمک میکند اما نتیجه قابل اعتماد همچنان به دقت دستگاه، کنترل شبکه، روش برداشت و کیفیت پردازش وابسته است.
مستندسازی سازهها و بناهای خاص
در سازههای پیچیده، پوستههای منحنی، بناهای تاریخی و فضاهای صنعتی، برداشت دستی ممکن است زمانبر یا دشوار باشد. اسکن سهبعدی امکان ثبت هندسه پیچیده را فراهم میکند و میتواند مبنای تهیه نقشه، مدلسازی و پایش تغییرات قرار گیرد. کاربرد TLS در مستندسازی معماری و سازهای نیز در منابع فنی و پژوهشی حوزه اندازهگیری سهبعدی مطرح شده است.
کدام نوع لیزر اسکنر برای BIM مناسبتر است؟
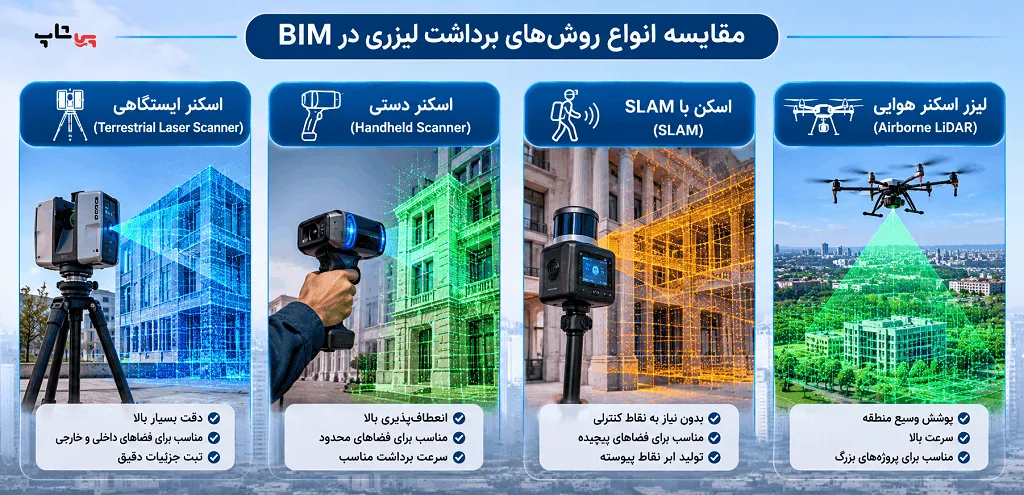
انتخاب لیزر اسکنر در BIM باید بر اساس نیاز پروژه انجام شود، نه صرفاً نام برند یا بیشترین تعداد نقطه در ثانیه. فناوریهای مختلف برداشت، مزایا و محدودیتهای متفاوتی دارند.
| نوع اسکنر | ویژگی اصلی | کاربرد مناسب در BIM | ملاحظه مهم |
|---|---|---|---|
| اسکنر زمینی ایستگاهی (TLS) | برداشت از ایستگاههای ثابت با کنترل هندسی | ساختمان، سازه، نما و تأسیسات با نیاز به جزئیات دقیق | نیازمند برنامهریزی ایستگاهها و رجیستریشن |
| اسکنر دستی | قابلیت جابهجایی و برداشت نزدیک به سطح | اجزای کوچک، فضاهای محدود و جزئیات خاص | عملکرد و دقت به مدل و شرایط برداشت وابسته است |
| اسکنر متحرک SLAM | برداشت حین حرکت با تخمین همزمان موقعیت و نقشه | راهروها، طبقات، فضاهای بزرگ و برداشت سریع | احتمال خطای تجمعی و رانش مسیر |
| LiDAR هوایی | برداشت از پهپاد یا پلتفرم پروازی | محوطه، سایت، بام، زیرساخت و محیط پیرامونی | برای جزئیات داخلی ساختمان معمولاً جایگزین TLS نیست |
چه زمانی اسکنر ایستگاهی انتخاب بهتری است؟
اسکنر زمینی ایستگاهی (Terrestrial Laser Scanner) برای پروژههایی مناسب است که کنترل هندسی و ثبت جزئیات ساختمان اهمیت زیادی دارد. در این روش، دستگاه در موقعیتهای ثابت مستقر میشود و برداشت از چند ایستگاه با هم ترکیب میشود.
برای پروژههای بازسازی دقیق، برداشت نما، کنترل ابعادی یا مدلسازی اجزای معماری و سازهای، TLS میتواند گزینه مناسبی باشد. محصولاتی از خانواده اسکنرهای FARO Focus و Leica RTC در این گروه قرار میگیرند. انتخاب مدل مشخص باید بر اساس مشخصات فنی و آزمون عملکرد آن در شرایط پروژه صورت گیرد.
اسکنر SLAM مناسب برداشت سریع فضاهای پیچیده
در اسکنرهای متحرک SLAM، الگوریتمهای مکانیابی و نقشهسازی همزمان (Simultaneous Localization and Mapping) موقعیت دستگاه را هنگام حرکت تخمین میزنند. این ویژگی امکان برداشت سریع مسیرها و فضاهای پیوسته را فراهم میکند.
بااینحال، در مسیرهای طولانی یا محیطهایی با ویژگی هندسی تکراری، خطای موقعیتیابی ممکن است بهتدریج افزایش یابد. بنابراین برای پروژههای حساس، کنترل با نقاط مبنا، برداشت مسیرهای بسته یا تکرار بخشی از مسیر و مقایسه با اندازهگیری مستقل توصیه میشود. پژوهشهای ارزیابی SLAM نیز اهمیت بررسی خطاهای سیستماتیک در برداشت متحرک را نشان دادهاند.
LiDAR هوایی در ارتباط با BIM چه نقشی دارد؟
LiDAR هوایی برای برداشت محوطه و محیط بیرونی ساختمان کاربرد دارد. به عنوان مثال تهیه مدل زمین، ثبت بامها، محوطهسازی و زیرساخت پیرامونی. در پروژههایی که مدل BIM باید با شرایط سایت هماهنگ باشد، دادههای هوایی میتوانند مکمل برداشت زمینی باشند.
بااینحال، برای مدلسازی دقیق جزئیات داخلی، اتصالات و تأسیسات معمولاً باید از روشهای برداشت نزدیکبرد مانند TLS یا اسکنرهای مناسب فضای داخلی استفاده کرد.
مشخصات فنی مهم برای انتخاب لیزر اسکنر مناسب BIM
برای انتخاب لیزر اسکنر در BIM یا Revit، باید مشخصات فنی دستگاه را در ارتباط با خروجی مورد انتظار بررسی کرد. دستگاهی با برد زیاد الزاماً برای برداشت جزئیات داخلی بهترین گزینه نیست. همانطور که سرعت بالای برداشت بهتنهایی تضمینکننده دقت مدل نهایی نخواهد بود.
۱. دقت اندازهگیری و دقت سهبعدی
دقت اندازهگیری نشان میدهد دستگاه تا چه اندازه میتواند فاصله یا موقعیت نقاط را درست ثبت کند. اما در پروژه واقعی، دقت نهایی ابر نقاط فقط به مشخصات اسکنر وابسته نیست و عواملی مانند فاصله تا سطح، زاویه برخورد پرتو، جنس و بازتابندگی سطح، شرایط محیطی، کالیبراسیون و رجیستریشن نیز اثرگذارند.
بنابراین هنگام بررسی مشخصات دستگاه، میان این مفاهیم تفاوت قائل شوید:
- دقت فاصلهای: عملکرد دستگاه در اندازهگیری فاصله تا سطح
- دقت زاویهای: میزان خطا در تعیین جهت پرتو
- دقت موقعیت سهبعدی: کیفیت تعیین مختصات نقاط در فضای سهبعدی
- دقت رجیستریشن: میزان خطای اتصال اسکنهای مختلف
- دقت مدل نهایی: میزان انطباق عناصر مدلسازیشده با وضعیت واقعی
در پروژههای حساس، صرفاً به عدد دقت درجشده در کاتالوگ اکتفا نکنید. روش آزمون، شرایط اندازهگیری و فاصله کاری نیز باید بررسی شوند. مؤسسه NIST در مرور فنی خود درباره ارزیابی اسکنرهای زمینی، به منابع مختلف خطا و اهمیت روشهای ارزیابی عملکرد این تجهیزات اشاره کرده است.
۲. تراکم نقاط و رزولوشن اسکن
تراکم نقاط مشخص میکند چه تعداد نقطه از سطح در یک محدوده ثبت میشود. اگر فاصله نقاط زیاد باشد، جزئیات کوچک ممکن است در ابر نقاط بهخوبی قابل تشخیص نباشند، در مقابل، تراکم بسیار زیاد باعث افزایش حجم فایل و زمان پردازش میشود.
راهنمای انتخاب رزولوشن باید با توجه به موارد زیر انجام شود:
- ابعاد کوچکترین جزئیات مورد نیاز
- فاصله اسکنر تا سطح
- نوع سطح و شرایط بازتاب
- مقیاس مدلسازی و LOD مورد انتظار
- توان سختافزاری و ظرفیت پردازش داده
برای مثال، برداشت یک سالن بزرگ با هدف مدلسازی کلی معماری، به تنظیماتی متفاوت از برداشت اتصالات سازهای یا مسیرهای باریک تأسیسات نیاز دارد. راهنمای فنی FARO نیز انتخاب رزولوشن را وابسته به فاصله، اندازه محدوده و سطح جزئیات مورد نیاز میداند.
۳. برد، میدان دید و سرعت برداشت
برد دستگاه باید با ابعاد محیط پروژه متناسب باشد. برای فضای داخلی کوچک، برد بسیار زیاد ممکن است اولویت اصلی نباشد اما در سالنهای صنعتی، نماهای بزرگ یا محوطههای وسیع، برد مؤثر میتواند بر تعداد ایستگاهها و زمان عملیات اثر بگذارد.
میدان دید نیز تعیین میکند دستگاه چه محدودهای را از هر استقرار پوشش میدهد. سرعت برداشت بالا در پروژههای بزرگ مفید است، ولی باید در کنار کیفیت داده، رزولوشن انتخابی و زمان مورد نیاز برای رجیستریشن بررسی شود.
۴. رنگ، فرمت خروجی و ژئورفرنس
برخی اسکنرها علاوه بر مختصات سهبعدی، اطلاعات تصویری یا رنگی نیز ثبت میکنند. این اطلاعات میتوانند تشخیص اجزای ساختمان را برای تیم مدلسازی آسانتر کنند بااینحال، رنگ جایگزین کنترل هندسی نیست.
در انتخاب دستگاه، پشتیبانی از فرمتهای خروجی و سازگاری آنها با نرمافزارهای پروژه را بررسی کنید. اگر قرار است داده در محیط Autodesk استفاده شود، گردشکار تبدیل و آمادهسازی برای RCP و RCS اهمیت دارد. همچنین در پروژههای نقشهبرداری که مدل باید با نقشهها یا دادههای زمینی دیگر تطبیق داشته باشد، سیستم مختصات و ژئورفرنس باید از ابتدای کار مشخص شود.
برای آشنایی با مفهوم ژئورفرنس، میتوانید مطلب مربوط به ژئورفرنس کردن Point Cloud را مطالعه کرده و اطلاعات لازم را به دست آورید.
نرمافزارهای Scan-to-BIM | از ReCap تا Revit
فرآیند Scan-to-BIM معمولاً با یک نرمافزار انجام نمیشود. هر ابزار بخشی از گردشکار را بر عهده میگیرد و انتخاب آن به نوع داده، سطح جزئیات و خروجی مورد انتظار بستگی دارد.
| نرمافزار | نقش در گردشکار | کاربرد |
|---|---|---|
| Autodesk ReCap | پردازش و آمادهسازی داده اسکن | ثبت، سازماندهی، پاکسازی و ایجاد فایلهای RCP/RCS |
| Autodesk Revit | مدلسازی اطلاعات ساختمان | ایجاد عناصر معماری، سازه و تأسیسات بر اساس ابر نقاط |
| Autodesk Navisworks | بررسی و هماهنگی مدلها | مرور مدلها و بررسی تداخلها در گردشکار هماهنگی |
| Leica Cyclone | پردازش دادههای اسکن در گردشکار Leica | ثبت، بررسی و مدیریت دادههای اسکن |
| ابزارهای تخصصی Scan-to-BIM | کمک به استخراج یا مدلسازی عناصر | تسریع برخی وظایف مدلسازی و پردازش |
Autodesk ReCap چه کاری انجام میدهد؟
ReCap برای آمادهسازی دادههای برداشتشده در گردشکار محصولات Autodesk استفاده میشود. این نرمافزار میتواند به ثبت و سازماندهی اسکنها، حذف نقاط غیرضروری و آمادهسازی ابر نقاط برای استفاده در نرمافزارهای دیگر کمک کند.
چگونه Point Cloud را وارد Revit کنیم؟
در گردشکار متداول Autodesk، ابتدا داده اسکن در ReCap آماده و به فرمت قابل استفاده تبدیل میشود. سپس در Revit از مسیر Insert و گزینه Point Cloud، فایل RCP یا RCS به پروژه پیوند داده میشود. پس از ورود داده، میتوان نماها و مقاطع مناسب ایجاد کرد و عناصر مدل را با توجه به ابر نقاط ترسیم کرد.
نکته مهم آن است که Revit با وارد کردن ابر نقاط، مدل BIM کامل تولید نمیکند. مدلسازی عناصر همچنان باید بر اساس نیاز پروژه و با تصمیم مهندسی انجام شود.
مزایا و محدودیتهای اسکن لیزری در BIM چیست؟
مهمترین مزایای لیزر اسکنر در BIM
- ثبت سریع حجم زیادی از اطلاعات هندسی: برداشت لیزری میتواند در یک عملیات، دادههای سهبعدی متراکم از بخش بزرگی از محیط فراهم کند.
- کاهش وابستگی به اندازهگیری دستی پراکنده: بسیاری از اندازهها را میتوان پس از برداشت و در محیط نرمافزار بررسی کرد.
- مستندسازی وضع موجود: ابر نقاط میتواند بهعنوان مرجع قابل بازبینی برای طراحی، بازسازی و تهیه As-Built نگهداری شود.
- کمک به شناسایی مغایرتها: مقایسه داده واقعی با مدل طراحی، امکان بررسی برخی اختلافهای اجرایی را فراهم میکند.
- بهبود هماهنگی میان رشتهها: مدل مبتنی بر وضع موجود میتواند اطلاعات مفیدی برای هماهنگی معماری، سازه و تأسیسات فراهم کند.
محدودیتهایی که باید پیش از شروع پروژه بشناسید
لیزر اسکنر تمام مشکلات برداشت را برطرف نمیکند. سطوح پنهان، پشت اجسام، داخل دیوارها و بخشهایی که در دید دستگاه قرار ندارند، معمولاً در داده مستقیم ثبت نمیشوند. سطوح بسیار براق، شفاف یا با ویژگی بازتابی نامناسب نیز ممکن است بر کیفیت اندازهگیری اثر بگذارند.
از سوی دیگر، ابر نقاط حجیم به سختافزار و مدیریت داده مناسب نیاز دارد. مدلسازی نیز میتواند زمانبر باشد، بهخصوص زمانی که پروژه شامل جزئیات زیاد تأسیساتی یا اجزای پیچیده باشد. بنابراین پیش از شروع باید مشخص شود چه بخشهایی واقعاً باید برداشت و مدلسازی شوند.
راهنمای انتخاب و خرید لیزر اسکنر سهبعدی برای BIM
برای انتخاب بهترین لیزر اسکنر برای BIM، ابتدا باید کاربرد پروژه را مشخص کنید. خرید دستگاه صرفاً بر اساس برند، تعداد نقاط در ثانیه یا بیشترین برد میتواند به انتخابی نامتناسب با نیاز عملیاتی منجر شود.
چکلیست انتخاب اسکنر مناسب پروژه
| نیاز پروژه | گزینهای که باید بررسی شود | دلیل |
|---|---|---|
| برداشت دقیق ساختمان و نما | TLS ایستگاهی | کنترل برداشت از ایستگاههای ثابت |
| برداشت سریع راهروها و طبقات | اسکنر متحرک SLAM | پوشش پیوسته محیط با جابهجایی سریع |
| برداشت جزئیات کوچک و نزدیک | اسکنر دستی یا ابزار نزدیکبرد | دسترسی مناسب به محدودههای محدود |
| برداشت سایت و محوطه پیرامونی | LiDAR هوایی یا زمینی متناسب با پروژه | پوشش محدودههای وسیع |
| مدلسازی تأسیسات پیچیده | دستگاه با کیفیت داده و جزئیات مناسب | تشخیص بهتر اجزای قابل مشاهده |
پیش از خرید، این موارد را بررسی کنید:
- نوع پروژه: ساختمان مسکونی، اداری، صنعتی، تاریخی یا زیرساختی؟
- دقت مورد نیاز: تلرانس قابل قبول برای مدل و کنترل ابعادی چقدر است؟
- ابعاد و دسترسی محیط: فضای باز است یا اتاقها و راهروهای متعدد دارد؟
- نوع فناوری: TLS، SLAM، دستی یا LiDAR هوایی؟
- نرمافزار و فرمت: آیا داده خروجی با ReCap، Revit یا نرمافزار مورد استفاده شما سازگار است؟
- پشتیبانی و خدمات: کالیبراسیون، آموزش، تعمیر و خدمات پس از فروش چگونه ارائه میشود؟
- هزینه کل پروژه: علاوه بر قیمت دستگاه، هزینه نرمافزار، تجهیزات جانبی، پردازش داده و آموزش را نیز در نظر بگیرید.
در بررسی برندهایی مانند خرید لیزر اسکنر فارو و Leica، بهتر است بهجای مقایسه صرف نام شرکتها، مدلهای مشخص را از نظر دقت، برد، رزولوشن، سرعت، میدان دید و گردشکار نرمافزاری ارزیابی کنید. برای نمونه، خانواده Leica RTC در دسته اسکنرهای زمینی قرار میگیرد و برای ثبت ابر نقاط ساختمان و استفاده در مدلسازی BIM معرفی شده است.
قیمت لیزر اسکنر سهبعدی به مدل، فناوری، دقت، امکانات تصویربرداری، نرمافزارهای همراه، تجهیزات جانبی و شرایط تأمین بستگی دارد. به همین دلیل اعلام یک قیمت ثابت برای همه پروژهها یا همه مدلها قابل اتکا نیست.
در وب سایت پی شاپ سنتر، انتخاب دستگاه باید با توجه به نوع عملیات نقشهبرداری، سطح دقت مورد انتظار و نیاز نرمافزاری پروژه بررسی میشود.
☎اگر قصد خرید اسکنر لیزری ساختمان یا مقایسه مدلهای ایستگاهی و متحرک را دارید، ارتباط با تیم پشتیبانی پی شاپ سنتر برای دریافت مشاوره تخصصی و استعلام قیمت روز میتواند به انتخاب مناسبتر شما کمک کند.
سوالات متداول درباره لیزر اسکنر در BIM
لیزر اسکنر در BIM چیست؟
لیزر اسکنر در BIM ابزاری برای برداشت سهبعدی وضعیت واقعی ساختمان و تولید ابر نقاط است. این دادهها پس از پردازش و کنترل کیفیت، بهعنوان مرجع مدلسازی عناصر ساختمان در نرمافزار BIM استفاده میشوند.
Scan-to-BIM چیست؟
Scan-to-BIM فرآیندی است که در آن اطلاعات برداشتشده از ساختمان موجود، معمولاً به شکل Point Cloud، به مدل اطلاعات ساختمان تبدیل میشود. این فرایند شامل برداشت، رجیستریشن، پاکسازی داده، مدلسازی و کنترل کیفیت است.
آیا لیزر اسکنر مستقیماً مدل BIM تولید میکند؟
خیر. لیزر اسکنر معمولاً مختصات سهبعدی سطوح قابل مشاهده را ثبت میکند و خروجی آن ابر نقاط است. تبدیل این دادهها به دیوار، ستون، تیر، لوله و سایر عناصر هوشمند BIM به پردازش و مدلسازی تخصصی نیاز دارد.
بهترین نوع لیزر اسکنر برای BIM کدام است؟
بهترین نوع اسکنر به نیاز پروژه بستگی دارد. TLS ایستگاهی برای برداشت کنترلشده ساختمان و جزئیات مناسب است، درحالیکه اسکنر SLAM میتواند برای برداشت سریع فضاهای پیوسته مفید باشد؛ اما باید خطای تجمعی آن کنترل شود.
چگونه Point Cloud را وارد Revit کنیم؟
برای استفاده از ابر نقاط در Revit، معمولاً داده اسکن ابتدا در Autodesk ReCap آماده میشود و سپس به فرمت RCP یا RCS در پروژه پیوند داده میشود. پس از ورود داده، عناصر ساختمان با استفاده از ابر نقاط بهعنوان مرجع مدلسازی میشوند.
تفاوت Point Cloud و BIM چیست؟
Point Cloud مجموعهای از نقاط سهبعدی ثبتشده از محیط واقعی است، اما BIM مدلی ساختارمند از عناصر ساختمان همراه با اطلاعات و روابط آنهاست. ابر نقاط مرجع هندسی مدلسازی است و بهتنهایی مدل BIM محسوب نمیشود.
دقت لیزر اسکنر برای پروژه BIM چقدر باید باشد؟
میزان دقت مورد نیاز به هدف پروژه، ابعاد اجزا، تلرانس اجرایی و سطح جزئیات مدل بستگی دارد. برای تعیین دقت مناسب باید مشخصات دستگاه، فاصله برداشت، شرایط محیطی، رجیستریشن و روش کنترل کیفیت همزمان بررسی شوند.
قیمت لیزر اسکنر سهبعدی برای BIM چقدر است؟
قیمت به فناوری دستگاه، مدل، دقت، برد، سرعت برداشت، امکانات تصویربرداری، نرمافزار و تجهیزات جانبی وابسته است. برای مقایسه درست، باید نیاز پروژه مشخص و قیمت مدلهای متناسب از تأمینکننده استعلام شود.