در پروژههای نقشهبرداری زمینی و هوایی، دادههای سهبعدی معمولاً به شکل ابر نقاط (Point Cloud) یا مدل مش (Mesh) پردازش و ارائه میشوند. اما تفاوت Point Cloud و Mesh چیست، کدامیک دقت بیشتری دارد و برای نقشهبرداری پهپادی، LiDAR، فتوگرامتری و مدلسازی سهبعدی باید از کدام استفاده کرد؟
پاسخ به این پرسش به هدف پروژه، روش برداشت، کیفیت دادههای اولیه و نوع خروجی موردنیاز بستگی دارد. برای انتخاب درست، ابتدا باید ساختار هر مدل را بشناسیم و سپس دقت، حجم فایل، قابلیت اندازهگیری و کاربردهای آنها را مقایسه کنیم.
تفاوت Point Cloud و Mesh در یک نگاه
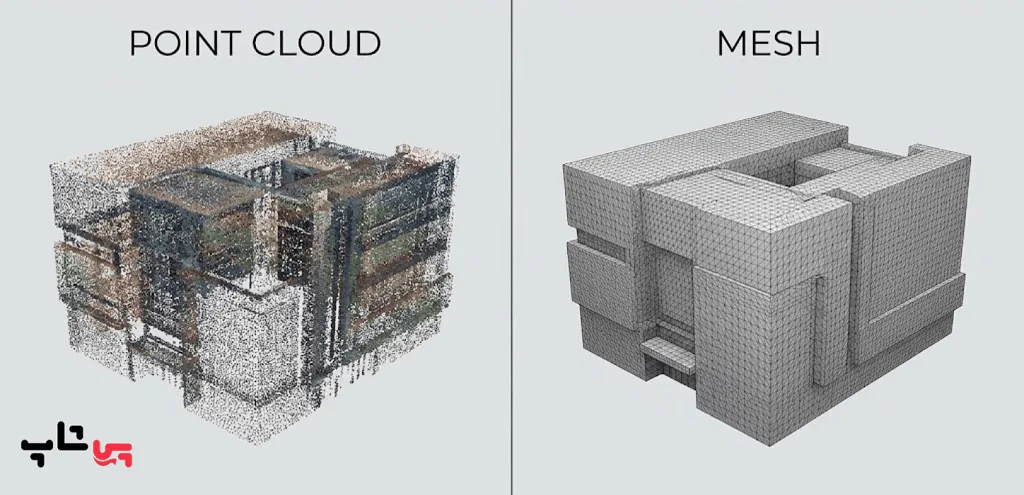
Point Cloud مجموعهای از نقاط سهبعدی با مختصات مشخص است که شکل و موقعیت اجسام را ثبت میکند. Mesh یا مش سهبعدی، مدلی متشکل از رأسها، یالها و سطوح بههمپیوسته است که هندسه اجسام را به شکل یک سطح بازسازی میکند. ابر نقاط برای بررسی دادههای برداشتشده، اندازهگیری و تحلیل هندسی مناسب است، درحالیکه Mesh برای نمایش پیوسته سطوح، مدلسازی و تولید خروجیهای سهبعدی کاربرد زیادی دارد. هیچکدام دقیقتر نیستند. دقت نهایی به روش برداشت و کیفیت پردازش وابسته است.
Point Cloud چیست و چه ویژگیهایی دارد؟
Point Cloud یا ابر نقاط، مجموعهای از نقاط دارای مختصات در فضای سهبعدی است. هر نقطه معمولاً با سه مؤلفه X، Y و Z تعریف میشود و بسته به روش برداشت و قالب فایل میتواند اطلاعات دیگری مانند رنگ RGB، شدت بازتاب لیزر (Intensity)، شماره اسکن یا کلاسبندی را نیز در خود داشته باشد.
ابر نقاط میتواند از اسکنر لیزری زمینی، سامانههای LiDAR هوایی یا زمینی، فتوگرامتری پهپادی و روشهای دیگر بازسازی سهبعدی تولید شود.
ساختار هندسی Point Cloud چگونه است؟
در Point Cloud، نقاط بهصورت مستقل در فضا قرار دارند و الزاماً به یکدیگر متصل نیستند. کنار هم قرار گرفتن تعداد زیادی نقطه، شکل یک دیوار، سطح زمین، نمای ساختمان یا عوارض طبیعی را نمایان میکند، اما خود ابر نقاط بهتنهایی یک سطح پیوسته و دارای توپولوژی مشخص ایجاد نمیکند.
ویژگیهای مهم ابر نقاط عبارتاند از:
- مختصات سهبعدی: امکان بررسی موقعیت نقاط در سیستم مختصات پروژه.
- اطلاعات رنگی: در دادههای دارای رنگ، تشخیص عوارض و تفسیر بصری آسانتر میشود.
- شدت بازتاب: در بسیاری از دادههای LiDAR برای تحلیل بازتاب سطوح قابل استفاده است.
- تراکم متغیر: تعداد نقاط در بخشهای مختلف پروژه ممکن است یکسان نباشد.
- حفظ دادههای برداشت: فایل اصلی میتواند جزئیات اندازهگیریشده را بدون تبدیل آنها به سطح مش نگه دارد.
نکته مهم این است که ابر نقاط نیز لزوماً بدون خطا نیست. خطای دستگاه، هندسه برداشت، همترازی اسکنها، شرایط محیطی و کیفیت پردازش میتوانند بر صحت آن تأثیر بگذارند.
Mesh سهبعدی چیست و چگونه ساخته میشود؟
Mesh یا مش سهبعدی، نمایش هندسی یک جسم یا محیط با استفاده از رأسها (Vertices)، یالها (Edges) و سطوح (Faces) است. در بسیاری از مدلهای مورد استفاده در نقشهبرداری و بازسازی سهبعدی، این سطوح از مثلث تشکیل شدهاند به همین دلیل اصطلاح Triangular Mesh یا مش مثلثی نیز رایج است.
در فرایند مشبندی، نرمافزار بر اساس دادههای ورودی و الگوریتم بازسازی، نقاط یا ویژگیهای هندسی را به یکدیگر متصل میکند و سطحی پیوسته میسازد. این سطح میتواند بافت تصویری (Texture) نیز داشته باشد تا ظاهر واقعیتری پیدا کند.
ساختار Mesh سهبعدی چه تفاوتی با ابر نقاط دارد؟
در Mesh، علاوه بر مختصات رأسها، ارتباط میان آنها نیز مشخص است. این ارتباط هندسه سطح را تعریف میکند و امکان نمایش یکپارچهتر اجسام را فراهم میسازد.
برای مثال، در ابر نقاط یک دیوار ممکن است به شکل مجموعهای متراکم از نقاط دیده شود؛ اما در مدل Mesh، این نقاط به سطحی متشکل از مثلثها تبدیل میشوند.
با این حال، پیوسته بودن سطح به معنی بازسازی صحیح تمام جزئیات نیست. اگر دادههای ورودی ناقص باشند یا الگوریتم مشبندی اتصالهای اشتباهی ایجاد کند، مدل ممکن است شامل حفره، سطح اضافی یا هندسه نامعتبر باشد.
همچنین هر Mesh الزاماً یک جسم بسته و توپر نیست. بعضی مدلها تنها سطح خارجی را نمایش میدهند و برای تبدیل به حجم CAD یا چاپ سهبعدی باید از نظر بسته بودن سطح و صحت توپولوژی بررسی شوند.
تفاوت Point Cloud و Mesh چیست؟ جدول مقایسه فنی
جدول زیر مهمترین تفاوت ابر نقاط و مش را از دید مهندسان نقشهبرداری و متخصصان پردازش دادههای سهبعدی نشان میدهد.
| معیار مقایسه | Point Cloud | Mesh سهبعدی |
|---|---|---|
| ساختار داده | مجموعه نقاط دارای مختصات | رأسها، یالها و سطوح متصل |
| نمایش هندسه | نقاط برداشتشده در فضا | سطح بازسازیشده |
| اطلاعات اندازهگیری | میتواند مستقیماً نقاط برداشت را حفظ کند | هندسه سطح از طریق رأسها و اتصالها نمایش داده میشود |
| پیوستگی سطح | ذاتاً سطح پیوسته ندارد | معمولاً سطح پیوستهتری ارائه میدهد |
| دقت | تابع حسگر، روش برداشت و پردازش | تابع داده ورودی، روش بازسازی و کیفیت مش |
| حجم فایل | به تعداد نقاط و اطلاعات ذخیرهشده وابسته است | به تعداد رأسها، مثلثها، بافت و قالب فایل وابسته است |
| اندازهگیری | تحلیل مختصات و فاصله نقاط امکانپذیر است | اندازهگیری روی سطح، در صورت پشتیبانی نرمافزار، امکانپذیر است |
| بافت و ظاهر بصری | ممکن است دارای رنگ نقطهای باشد | میتواند بافت تصویری و نمایش سطحی داشته باشد |
| کاربرد شاخص | تحلیل برداشت، کنترل کیفیت و مرجع اندازهگیری | نمایش سهبعدی، بازسازی سطح و مدلسازی |
| محدودیت مهم | تفسیر سطح و مدیریت دادههای بسیار حجیم ممکن است دشوار باشد | سطح بازسازیشده میتواند جزئیات را هموار یا هندسه را نادرست کند |
این مقایسه کلی است. بعضی مشها برای مهندسی با دقت بالا ساخته میشوند و بعضی دیگر صرفاً برای نمایش بصری بهینه شدهاند؛ بنابراین نمیتوان همه فایلهای Mesh را در یک گروه از نظر دقت یا حجم قرار داد.
تفاوت دقت Point Cloud و Mesh کدام دقیقتر است؟
یکی از پرسشهای رایج این است که آیا Point Cloud از Mesh دقیقتر است؟ پاسخ فنی این است که باید میان دقت داده برداشتشده و دقت سطح بازسازیشده تفاوت قائل شویم.
Point Cloud حاصل از یک برداشت باکیفیت میتواند مختصات اندازهگیریشده را حفظ کند. وقتی از این داده مش ساخته میشود، نرمافزار باید نحوه اتصال نقاط و شکل سطح میان آنها را تعیین کند. این مرحله ممکن است جزئیات را حفظ کند یا باعث هموارسازی، حذف ویژگیهای کوچک و ایجاد انحراف شود.
چه عواملی بر دقت Point Cloud و Mesh اثر میگذارند؟
- نوع حسگر: مشخصات اسکنر لیزری، دوربین و سامانه موقعیتیابی بر کیفیت داده ورودی اثر میگذارند.
- روش برداشت: فاصله تا عارضه، زاویه دید، همپوشانی تصاویر و شرایط محیطی اهمیت دارند.
- کنترل مختصات: کیفیت نقاط کنترل زمینی (GCP)، نقاط مبنا و همترازی اسکنها بر صحت مکانی اثر میگذارد.
- تراکم و پوشش داده: تراکم زیاد بهتنهایی تضمینکننده دقت نیست؛ پوشش مناسب و نبود دادههای ناقص نیز ضروری است.
- الگوریتم مشبندی: تنظیمات بازسازی، اندازه مثلثها، حذف نویز و هموارسازی میتوانند هندسه نهایی را تغییر دهند.
- کنترل کیفیت: مقایسه با نقاط کنترل مستقل، بررسی انحراف و تحلیل نواحی ناقص برای ارزیابی نتیجه ضروری است.
برای مثال، اگر از یک دیوار با اسکنر لیزری برداشت دقیق انجام شده باشد، مشی که با تنظیمات مناسب از آن ساخته میشود میتواند هندسه سطح را بهخوبی بازنمایی کند. اما اگر مش بیش از حد سادهسازی شود، ممکن است لبهها یا فرورفتگیهای کوچک از بین بروند.
در مقابل، یک ابر نقاط کمتراکم یا دارای خطای ثبت نیز الزاماً از یک Mesh باکیفیت دقیقتر نیست. معیار نهایی باید خطای قابلاندازهگیری نسبت به مرجع معتبر و متناسب با تلرانس پروژه باشد.
نکته تخصصی: دقت (Accuracy)، صحت مکانی (Positional Accuracy)، تفکیکپذیری (Resolution) و تراکم نقاط (Point Density) مفاهیم متفاوتی هستند. تراکم بیشتر یا مثلثهای کوچکتر بهتنهایی اثبات نمیکنند که مدل از دقت بالاتری برخوردار است.
تفاوت حجم فایل Point Cloud و Mesh چیست؟
حجم فایل به ساختار داده، تعداد نقاط یا مثلثها، اطلاعات رنگ و شدت، بافت تصویری، میزان فشردهسازی و قالب خروجی بستگی دارد.
در پروژههای بزرگ LiDAR یا اسکن لیزری زمینی، ابر نقاط ممکن است حجم زیادی داشته باشد زیرا تعداد بسیار زیادی نقطه همراه با ویژگیهای اضافی ذخیره میشود. با این حال، Mesh نیز در صورت داشتن تعداد بالای مثلثها یا بافتهای تصویری با وضوح زیاد میتواند حجیم باشد.
بنابراین این گزاره که «Mesh همیشه کوچکتر از Point Cloud است» درست نیست. برای کاهش حجم میتوان از کاهش تراکم نقاط، سادهسازی مش (Mesh Decimation)، فشردهسازی و تقسیم داده به بخشهای کوچکتر استفاده کرد. البته این اقدامات باید با نیازهای دقت و کیفیت پروژه سازگار باشند.
در پروژههای نقشهبرداری، بهتر است نسخه اصلی داده برداشت حفظ شود و نسخه سبکتر برای نمایش یا اشتراکگذاری تهیه شود. کاهش حجم نباید بدون بررسی اثر آن بر اندازهگیریها و جزئیات موردنیاز انجام گیرد.
مزایا و معایب Point Cloud و Mesh
مزایا و معایب Point Cloud
مزایا:
- نگهداری مستقیم نقاط برداشتشده و اطلاعات وابسته به آنها.
- مناسب برای تحلیل مختصات، فاصله، مقاطع و کنترل هندسی.
- کاربرد گسترده در پردازش دادههای LiDAR و فتوگرامتری.
- امکان مقایسه برداشتهای چند دوره برای پایش تغییرات.
- قابلیت طبقهبندی نقاط در صورت وجود داده و ابزار مناسب.
محدودیتها:
- مدیریت و نمایش دادههای بسیار حجیم به سختافزار و نرمافزار مناسب نیاز دارد.
- نقاط بهتنهایی سطح پیوسته و توپولوژی مش را تعریف نمیکنند.
- نواحی کمتراکم، سایهاندازی و پوشش ناقص ممکن است تفسیر شکل عارضه را دشوار کنند.
مزایا و معایب Mesh
مزایا:
- نمایش یکپارچهتر سطح و شکل اجسام.
- مناسب برای ارائه مدل سهبعدی، بازسازی عوارض و بررسی بصری.
- قابلیت استفاده در برخی گردشکارهای CAD، مدلسازی و مستندسازی.
- امکان افزودن Texture برای بازنمایی بهتر ظاهر واقعی.
- در بسیاری از ابزارها، مشاهده و اشتراکگذاری مدل برای کاربران غیرفنی آسانتر است.
محدودیتها:
- کیفیت سطح به داده ورودی و الگوریتم بازسازی وابسته است.
- ممکن است حفره، مثلثهای نامناسب یا سطحهای اشتباه ایجاد شود.
- سادهسازی مدل میتواند جزئیات مهم هندسی را حذف کند.
- مش بافتدار و زیبا لزوماً برای اندازهگیری مهندسی مناسب نیست.
- برای تحلیلهای مبتنی بر نقاط برداشتشده، ممکن است همچنان به Point Cloud اصلی نیاز باشد.
تفاوت Point Cloud و Mesh در LiDAR و فتوگرامتری
هر دو روش LiDAR و فتوگرامتری میتوانند در تولید دادههای سهبعدی نقش داشته باشند، اما نحوه برداشت و ویژگیهای خروجی آنها متفاوت است.
Point Cloud و Mesh در LiDAR
در LiDAR، سامانه با اندازهگیری بازگشت پالسهای لیزر، دادههای سهبعدی تولید میکند. ابر نقاط حاصل میتواند مختصات، شدت بازتاب و در برخی سامانهها اطلاعات طبقهبندی یا بازگشتهای متعدد را در اختیار پردازشگر قرار دهد.
برای نقشهبرداری زمینی، برداشت مسیر، پایش عوارض و برخی پروژههای توپوگرافی، Point Cloud معمولاً داده مهمی برای تحلیل و کنترل است. در صورت نیاز به نمایش پیوسته سطح یا مدل سهبعدی عارضه، میتوان از آن Mesh تولید کرد. البته نوع عارضه و کامل بودن داده باید بررسی شود.
Point Cloud و Mesh در فتوگرامتری پهپادی
در فتوگرامتری، نرمافزار تصاویر همپوشان را تحلیل میکند تا هندسه سهبعدی بازسازی شود. بسته به نرمافزار و تنظیمات پروژه، خروجی میتواند شامل ابر نقاط متراکم، مش بافتدار، ارتوموزائیک و مدلهای ارتفاعی باشد.
برای مثال، در برداشت پهپادی یک معدن روباز، ابر نقاط میتواند برای تحلیل داده سهبعدی و بررسی شکل عارضه استفاده شود، درحالیکه مدل سطحی یا مش ممکن است برای نمایش سهبعدی دیوارهها و بخشهای قابل مشاهده مناسبتر باشد. برای محاسبه حجم، انتخاب محصول مناسب و کنترل سیستم مختصات، کیفیت برداشت و روش محاسبه اهمیت دارد صرفاً انتخاب Mesh یا Point Cloud نتیجه را تضمین نمیکند.
چگونه Point Cloud را به Mesh تبدیل کنیم؟
تبدیل Point Cloud به Mesh فرایندی برای بازسازی سطح از دادههای سهبعدی است. نتیجه به کیفیت داده اولیه، روش برداشت، تنظیمات الگوریتم و نوع عارضه بستگی دارد.
مراحل اصلی مشبندی ابر نقاط
۱. آمادهسازی داده: فایل را بررسی کنید، نویزها و نقاط پرت را تا حد لازم حذف کنید و سیستم مختصات را کنترل کنید.
۲. انتخاب ناحیه موردنیاز: بخشهای غیرضروری را جدا کنید تا پردازش روی محدوده مرتبط متمرکز شود.
۳. بازسازی سطح: نرمافزار بر اساس داده ورودی و الگوریتم انتخابشده، ارتباط بین نقاط را محاسبه و سطوح مش را ایجاد میکند.
۴. تنظیم تراکم و جزئیات: اندازه مثلثها و میزان سادهسازی را متناسب با کاربرد خروجی تعیین کنید. مثلثهای کوچکتر ممکن است جزئیات بیشتری نمایش دهند، اما حجم و هزینه پردازش را افزایش میدهند.
۵. کنترل کیفیت: حفرهها، سطوح غیرواقعی، لبهها و انحراف هندسی را بررسی کنید و از حذف جزئیات مهم جلوگیری کنید.
۶. خروجی گرفتن: مدل را با قالب سازگار با نرمافزار مقصد ذخیره کنید و مختصات، مقیاس و اطلاعات لازم را کنترل کنید.
نرمافزار تبدیل Point Cloud به Mesh
نرمافزار مناسب به نوع داده و هدف پروژه بستگی دارد. برای نمونه:
- Autodesk ReCap Pro: در گردشکارهای اسکن و تبدیل دادههای اسکنشده به Mesh کاربرد دارد. قابلیتهای موجود به نسخه و شیوه پردازش وابستهاند.
- CloudCompare: برای بررسی، پاکسازی و تحلیل ابر نقاط و مش و مقایسه هندسی آنها قابل استفاده است. روشهای بازسازی سطح به ابزارها و افزونههای در دسترس بستگی دارند.
- نرمافزارهای فتوگرامتری: ابزارهایی مانند Metashape و RealityCapture میتوانند بر اساس تصاویر، مدلهای سهبعدی و مش تولید کنند؛ قابلیتها و خروجیها با نسخه و تنظیمات تفاوت دارند.
تبدیل به Mesh همیشه ضروری نیست. اگر هدف، نگهداری داده برداشت، کنترل کیفیت مختصات یا تحلیل مستقیم نقاط باشد، بهتر است ابر نقاط اصلی حفظ شود و تنها در صورت نیاز خروجی مش تهیه شود.
برای نقشهبرداری کدام بهتر است؛ Point Cloud یا Mesh؟
انتخاب مناسب را باید بر اساس خروجی موردنیاز پروژه انجام داد، نه صرفاً ظاهر مدل یا حجم فایل.
| نوع پروژه | خروجی مناسب برای شروع | دلیل |
|---|---|---|
| برداشت و کنترل هندسی با اسکن لیزری | Point Cloud | حفظ داده نقاط و امکان تحلیل مستقیم |
| نقشهبرداری پهپادی و بازسازی سهبعدی | Point Cloud و/یا Mesh | انتخاب بر اساس نیاز به تحلیل یا نمایش سطح |
| ارائه بصری ساختمان یا عارضه | Mesh باکیفیت | نمایش پیوستهتر و امکان استفاده از بافت |
| کنترل تغییرات بین دو برداشت | دادههای برداشت قابل مقایسه | مقایسه میتواند بین دو ابر نقاط یا میان ابر نقاط و مش انجام شود |
| مستندسازی و برخی گردشکارهای Scan-to-BIM | Point Cloud همراه با Mesh در صورت نیاز | ابر نقاط مرجع برداشت و مش ابزار کمکی نمایش یا مدلسازی است |
| محاسبه حجم خاکبرداری | داده معتبر و سطح مرجع مناسب | انتخاب روش به ماهیت سطح، مرز محاسبه و روش محاسباتی بستگی دارد |
در بسیاری از پروژههای حرفهای، بهترین راهکار استفاده ترکیبی از این دو است: Point Cloud بهعنوان مرجع داده برداشت و Mesh بهعنوان نمایش یا سطح بازسازیشده. این رویکرد کمک میکند مزایای هر دو حفظ شود، بدون اینکه اطلاعات اولیه صرفاً به دلیل تولید مدل سطحی کنار گذاشته شود.
اگر برای یک پروژه مشخص میان خروجیهای مختلف تردید دارید، کارشناسان پی شاپ سنتر میتوانند در انتخاب تجهیزات برداشت و بررسی نیازهای فنی پروژه به شما مشاوره دهند. انتخاب دستگاه باید با دقت موردنیاز، وسعت محدوده، شرایط محیطی و گردشکار پردازش هماهنگ باشد.
سؤالات متداول درباره تفاوت Point Cloud و Mesh
۱. تفاوت Point Cloud و Mesh چیست؟
Point Cloud مجموعهای از نقاط سهبعدی دارای مختصات است، اما Mesh از رأسها و سطوح متصل تشکیل میشود. ابر نقاط داده برداشت را نمایش میدهد و مش سطحی بازسازیشده از هندسه عارضه را ارائه میکند.
۲. آیا Mesh از Point Cloud دقیقتر است؟
خیر، نمیتوان چنین قاعدهای را برای همه پروژهها بیان کرد. دقت Mesh به داده اولیه، روش بازسازی و میزان سادهسازی بستگی دارد؛ بنابراین باید کیفیت هندسه نهایی با معیارهای مناسب پروژه ارزیابی شود.
۳. آیا میتوان Point Cloud را به Mesh تبدیل کرد؟
بله، با استفاده از نرمافزارهای سازگار و الگوریتمهای بازسازی سطح میتوان از ابر نقاط مش ساخت. کیفیت نتیجه به تراکم و پوشش داده، نویز، نوع عارضه و تنظیمات پردازش وابسته است.
۴. آیا Mesh همیشه حجم فایل کمتری دارد؟
خیر. حجم فایل به تعداد نقاط، تعداد مثلثها، بافت تصویری، اطلاعات جانبی و روش فشردهسازی بستگی دارد. یک مش پرجزئیات و بافتدار ممکن است همچنان فایل بزرگی تولید کند.
۵. برای نقشهبرداری پهپادی Point Cloud بهتر است یا Mesh؟
اگر هدف تحلیل نقاط سهبعدی و بررسی داده برداشت باشد، Point Cloud گزینه مهمی است. اگر نمایش پیوسته سطح و مدل سهبعدی عارضه مدنظر باشد، Mesh میتواند مناسبتر باشد. در بسیاری از پروژهها هر دو خروجی مکمل یکدیگرند.
۶. تفاوت Point Cloud و Mesh در LiDAR چیست؟
LiDAR دادههای سهبعدی را از اندازهگیری بازگشت لیزر تولید میکند و معمولاً ابر نقاط یکی از خروجیهای اصلی آن است. Mesh را میتوان برای بازسازی سطح از دادههای مناسب ایجاد کرد، اما این تبدیل به کیفیت برداشت و الگوریتم مشبندی وابسته است.
۷. کدام نرمافزار برای تبدیل Point Cloud به Mesh مناسب است؟
انتخاب نرمافزار به قالب داده، نوع عارضه و کاربرد نهایی بستگی دارد. Autodesk ReCap Pro در برخی گردشکارهای اسکن و تبدیل به مش، و CloudCompare برای تحلیل دادههای سهبعدی و مقایسه ابر نقاط و مش کاربرد دارند؛ قابلیتهای دقیق باید در نسخه مورد استفاده بررسی شوند.
۸. آیا برای محاسبه حجم باید از Mesh استفاده کرد؟
نه لزوماً. محاسبه حجم میتواند با استفاده از سطحهای مرجع، دادههای ارتفاعی یا روشهای مبتنی بر ابر نقاط انجام شود. نتیجه به تعریف محدوده، سطح مبنا، پوشش داده و روش محاسبه وابسته است.
جمعبندی: چه زمانی Point Cloud و چه زمانی Mesh را انتخاب کنیم؟
تفاوت اصلی Point Cloud و Mesh در ساختار نمایش دادههای سهبعدی است. Point Cloud مجموعهای از نقاط برداشتشده را حفظ میکند، درحالیکه Mesh از اتصال هندسی رأسها، سطحی بازسازیشده میسازد.
برای تحلیل مستقیم دادههای برداشت، کنترل هندسی و حفظ مرجع اندازهگیری، ابر نقاط اهمیت زیادی دارد. برای نمایش سطح، بازسازی سهبعدی و برخی کاربردهای مدلسازی، مش میتواند انتخاب مناسبتری باشد. در پروژههای دقیق، نگهداری داده اصلی و تولید خروجی مش متناسب با نیاز، اغلب رویکردی منطقیتر از انتخاب انحصاری یکی از این دو است.
اگر برای انتخاب پهپاد نقشهبرداری، تجهیزات LiDAR یا گردشکار مناسب تولید داده سهبعدی به راهنمایی نیاز دارید، میتوانید از کارشناسان پی شاپ سنتر مشاوره تخصصی دریافت کنید و متناسب با نیاز پروژه، گزینههای فنی و قیمت تجهیزات را استعلام بگیرید.