در نقشهبرداری سهبعدی، دو اصطلاح SLAM و LiDAR معمولاً در معرفی لیزر اسکنرهای مدرن دیده میشوند، اما این دو فناوری وظایف یکسانی ندارند. شناخت تفاوت SLAM و LiDAR به مهندسان نقشهبرداری کمک میکند تا عملکرد تجهیزات را بهتر درک کنند، دقت دادههای برداشتشده را ارزیابی کنند و دستگاه مناسبتری برای پروژههای ساختمانی، صنعتی یا هوایی انتخاب کنند.
فناوری LiDAR با استفاده از پالسهای لیزری، فاصله تا سطوح و اجسام را اندازهگیری میکند و امکان تولید ابر نقاط سهبعدی را فراهم میسازد. در مقابل، SLAM روشی برای مکانیابی همزمان دستگاه و ساخت نقشه محیط است که به اسکنر اجازه میدهد هنگام حرکت، اطلاعات مکانی را ثبت و پردازش کند. به همین دلیل، بررسی تفاوت این دو فناوری نقش مهمی در انتخاب تجهیزات متناسب با نیاز پروژه دارد.
اگر قصد خرید لیزر اسکنر سهبعدی یا آشنایی بیشتر با تجهیزات نوین نقشهبرداری را دارید، در پی شاپ سنتر میتوانید اطلاعات و محصولات مرتبط با این حوزه را بررسی کنید و با شناخت بهتر قابلیتهای هر فناوری، انتخاب آگاهانهتری داشته باشید.
تفاوت SLAM و LiDAR چیست؟
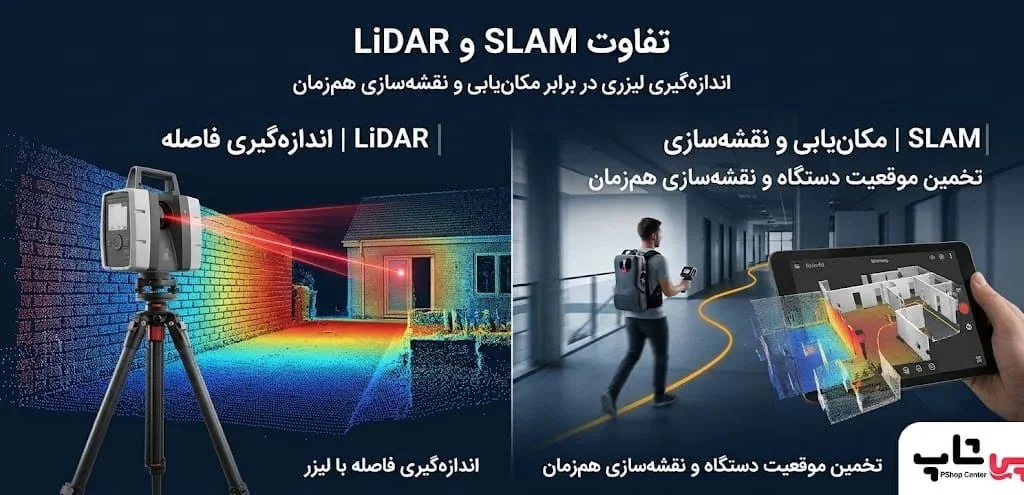
در تعریف تفاوت SLAM و LiDAR باید بگوییم که، LiDAR فناوری اندازهگیری فاصله با استفاده از نور لیزر است و برای برداشت اطلاعات هندسی محیط و تولید دادههای سهبعدی به کار میرود. در مقابل، SLAM روشی برای تخمین موقعیت دستگاه و ساخت نقشه بهصورت همزمان است. این دو فناوری رقیب مستقیم یکدیگر نیستند، در بسیاری از لیزر اسکنرهای متحرک، LiDAR دادههای محیط را جمعآوری میکند و SLAM برای تخمین مسیر حرکت و ترکیب برداشتها در یک نقشه مشترک به کار میرود.
SLAM و LiDAR چه تفاوتی دارند؟
تفاوت اصلی این دو فناوری در وظیفهای است که انجام میدهند. LiDAR فاصله تا سطوح و اجسام را اندازهگیری میکند، درحالیکه SLAM به سامانه کمک میکند موقعیت خود را همزمان با ساخت نقشه تخمین بزند.
برای مثال، فرض کنید نقشهبرداری قصد دارد با یک اسکنر دستی از راهروی یک ساختمان برداشت سهبعدی انجام دهد. حسگر LiDAR فاصله تا دیوارها، کف، سقف و سایر سطوح را اندازهگیری میکند. الگوریتم SLAM با تحلیل دادههای برداشتشده و اطلاعات سایر حسگرها، حرکت دستگاه را تخمین میزند و به قرارگیری برداشتهای متوالی در یک نقشه مشترک کمک میکند.
بنابراین، LiDAR به پرسش «سطوح اطراف در چه فاصلهای قرار دارند؟» پاسخ میدهد و SLAM به مسئله «دستگاه در کجا قرار دارد و چگونه نقشه را هنگام حرکت بهروزرسانی کند؟» میپردازد.
البته SLAM الزاماً به LiDAR وابسته نیست و میتواند با دوربین یا ترکیبی از حسگرها نیز پیادهسازی شود. همچنین همه لیزر اسکنرها از SLAM استفاده نمیکنند.
LiDAR چیست و چگونه در اسکن سهبعدی کار میکند؟
LiDAR مخفف عبارت Light Detection and Ranging است، فناوریای برای تشخیص و اندازهگیری فاصله با استفاده از نور. در این روش، سامانه لیزری به سمت سطح یا جسم موردنظر تابانده میشود و با تحلیل بازتاب نور، فاصله را محاسبه میکند.
در کنار فاصله اندازهگیریشده، اطلاعات زاویهای و موقعیت و جهتگیری حسگر نیز برای تعیین مختصات نقاط اهمیت دارند. ترکیب این دادهها میتواند مجموعهای از نقاط سهبعدی ایجاد کند که شکل هندسی محیط را نمایش میدهند.
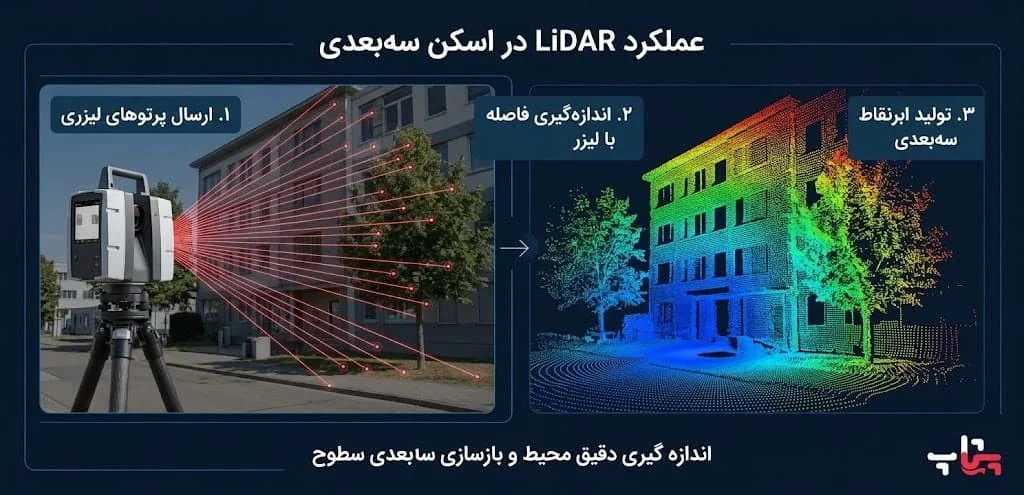
عملکرد LiDAR در اسکن سهبعدی چگونه است؟
فرایند برداشت با LiDAR را میتوان در چهار مرحله توضیح داد:
- ارسال لیزر: حسگر، پالس یا سیگنال لیزری را به سمت سطح موردنظر میفرستد.
- دریافت بازتاب: بخشی از نور بازتابشده به گیرنده حسگر میرسد.
- اندازهگیری فاصله: سامانه با استفاده از روش اندازهگیری خود، فاصله تا سطح را محاسبه میکند.
- تولید داده سهبعدی: فاصلهها با اطلاعات زاویهای و موقعیت حسگر ترکیب میشوند تا مختصات نقاط به دست آید.
خروجی این فرایند در بسیاری از سامانههای نقشهبرداری، ابرنقاط سهبعدی (3D Point Cloud) است. ابرنقاط مجموعهای از نقاط دارای مختصات هستند که میتوانند شکل ساختمان، سازه، زمین یا سایر عوارض را بازنمایی کنند.
از این دادهها میتوان برای تهیه مدل سهبعدی، استخراج مقاطع، اندازهگیری ابعاد، مستندسازی وضعیت موجود و تحلیل تغییرات استفاده کرد.
آیا LiDAR بهتنهایی موقعیت دستگاه را تعیین میکند؟
در یک سامانه متحرک، اندازهگیری فاصله بهتنهایی برای تعیین مسیر کامل دستگاه کافی نیست. برای ترکیب برداشتهای متوالی، سامانه به اطلاعاتی درباره موقعیت، جهتگیری و ارتباط دادهها با یکدیگر نیاز دارد.
بسته به طراحی دستگاه، این اطلاعات ممکن است از GNSS، واحد اندازهگیری اینرسی (IMU)، الگوریتم SLAM یا ترکیبی از این روشها به دست آیند.
برای نمونه، در نقشهبرداری هوایی با پهپاد مجهز به LiDAR، حسگر لیزری عوارض را برداشت میکند، اما تعیین مختصات معتبر نقاط به اطلاعات مسیر پرواز، جهتگیری حسگر، کالیبراسیون و پردازش مناسب نیز وابسته است.
SLAM چیست و چگونه در نقشهبرداری سهبعدی کار میکند؟
SLAM مخفف Simultaneous Localization and Mapping است یعنی مکانیابی و نقشهسازی همزمان. این روش به سامانه اجازه میدهد هنگام حرکت در یک محیط، موقعیت خود را تخمین بزند و همزمان نقشهای از محیط بسازد.
SLAM یک حسگر مستقل نیست، بلکه مجموعهای از روشهای محاسباتی برای پردازش اطلاعات مکانی است. دادههای ورودی آن بسته به نوع سامانه میتوانند از LiDAR، دوربین، IMU یا ترکیبی از این حسگرها تأمین شوند.
مراحل عملکرد SLAM در لیزر اسکنر
در یک لیزر اسکنر دستی مبتنی بر LiDAR SLAM، روند کار معمولاً شامل مراحل زیر است:
- برداشت محیط: حسگر دادههای هندسی مربوط به سطوح اطراف را ثبت میکند.
- تخمین حرکت: الگوریتم با بررسی تغییرات دادهها و اطلاعات حسگرها، حرکت و جهتگیری دستگاه را برآورد میکند.
- تطبیق برداشتها: ویژگیها یا سطوح مشترک در دادههای متوالی شناسایی میشوند تا موقعیت نسبی برداشتها تخمین زده شود.
- ساخت نقشه: دادههای ثبتشده در یک چارچوب مشترک ترکیب میشوند و نقشه یا ابرنقاط شکل میگیرد.
- اصلاح تخمین مسیر: در صورت پشتیبانی الگوریتم، اطلاعات جدید میتواند برای اصلاح تخمینهای قبلی و کاهش خطای تجمعی استفاده شود.
ترتیب دقیق این مراحل و روش پردازش در تمام دستگاهها یکسان نیست. به همین دلیل، کیفیت نهایی ابرنقاط تنها به وجود قابلیت SLAM وابسته نیست و طراحی سامانه، حسگرها، شرایط محیط و روش پردازش نیز اهمیت دارند.
خطای تجمعی و Loop Closure در SLAM چیست؟
هنگام حرکت دستگاه، خطاهای کوچک در تخمین موقعیت ممکن است بهتدریج افزایش پیدا کنند. این پدیده معمولاً با اصطلاح رانش موقعیت (Drift) یا خطای تجمعی شناخته میشود.
یکی از روشهای کاهش این خطا، بستهشدن حلقه (Loop Closure) است. هنگامی که سامانه تشخیص دهد به مکانی بازگشته که قبلاً مشاهده کرده است، میتواند دادههای جدید را با اطلاعات قبلی تطبیق دهد و در صورت پشتیبانی الگوریتم، تخمین مسیر و نقشه را اصلاح کند.
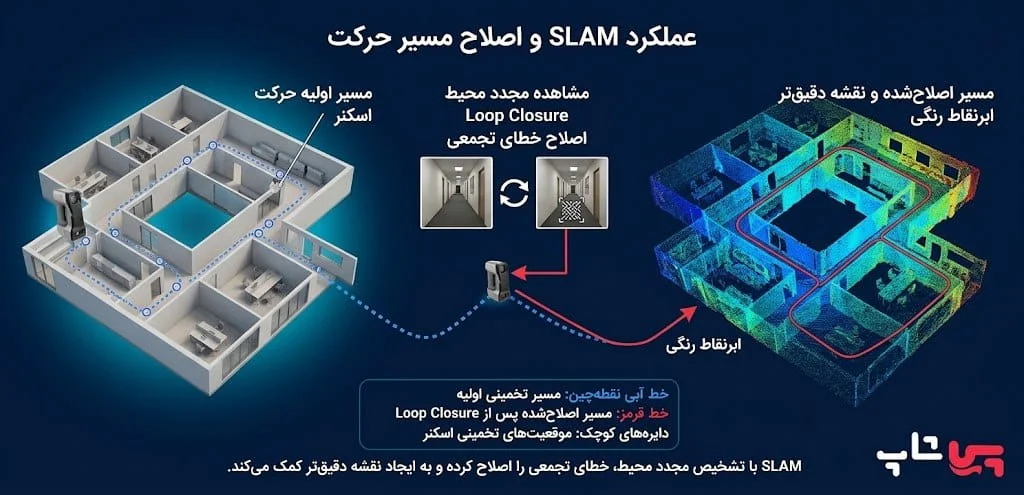
برای مثال، اگر اپراتور در یک طبقه ساختمان حرکت کند و سپس به راهرویی بازگردد که در ابتدای برداشت ثبت شده است، مشاهده مجدد ویژگیهای همان محیط ممکن است به بهبود سازگاری نقشه کمک کند. بااینحال، Loop Closure تضمین نمیکند تمام خطاها حذف شوند و عملکرد آن به کیفیت دادهها و الگوریتم وابسته است.
برای آشنایی عمیقتر با مراحل پردازش، مقاله پیشاپ سنتر با عنوان SLAM در لیزر اسکنر چگونه کار میکند؟ نیز میتواند بهعنوان مطلب مکمل مطالعه شود.
جدول مقایسه SLAM و LiDAR
| معیار مقایسه | LiDAR | SLAM |
|---|---|---|
| ماهیت فناوری | اندازهگیری فاصله با نور لیزر | روش محاسباتی مکانیابی و نقشهسازی همزمان |
| وظیفه اصلی | ثبت اندازهگیریهای هندسی محیط | تخمین موقعیت و ساخت نقشه |
| داده ورودی | سیگنال لیزری بازتابشده و اطلاعات حسگر | دادههای LiDAR، دوربین، IMU یا ترکیبی از آنها |
| خروجی | اندازهگیری فاصله و دادههای مکانی قابل تبدیل به ابرنقاط | تخمین مسیر حرکت و نقشه محیط |
| کاربرد در اسکنر دستی | برداشت سطوح و عوارض | کمک به تخمین مسیر و ترکیب برداشتهای متوالی |
| وابستگی به محیط | برد، ویژگیهای سطح و شرایط برداشت بر دادهها اثر میگذارند | هندسه محیط و کیفیت دادهها بر تخمین موقعیت اثر میگذارند |
| محدودیت مهم | اندازهگیری بهتنهایی مسیر دستگاه را مشخص نمیکند | ممکن است با رانش موقعیت و خطای تجمعی مواجه شود |
| رابطه با فناوری دیگر | میتواند داده ورودی SLAM را فراهم کند | میتواند از داده LiDAR برای نقشهسازی استفاده کند |
این مقایسه نشان میدهد که نمیتوان SLAM و LiDAR را بدون مشخصکردن وظیفه موردنظر، بهعنوان دو گزینه جایگزین در نظر گرفت. آنها در بسیاری از سامانهها نقشهای مکمل دارند.
LiDAR SLAM چیست و چه کاربردی دارد؟
LiDAR SLAM به سامانهای گفته میشود که از دادههای لیزری برای مکانیابی و نقشهسازی همزمان استفاده میکند. در این ترکیب، LiDAR اطلاعات هندسی محیط را فراهم میکند و الگوریتم SLAM از این اطلاعات، همراه با دادههای احتمالی سایر حسگرها، برای تخمین حرکت دستگاه و ساخت نقشه بهره میگیرد.
این فناوری در اسکنرهای دستی و سامانههای نقشهبرداری متحرک کاربرد دارد زیرا دستگاه میتواند هنگام حرکت داده برداشت کند و برداشتهای مختلف را در یک نقشه مشترک قرار دهد.
تفاوت LiDAR SLAM و Visual SLAM چیست؟
تفاوت اصلی این دو روش به نوع داده مورد استفاده برای مکانیابی و نقشهسازی مربوط میشود:
- LiDAR SLAM: از اندازهگیریهای لیزری و ویژگیهای هندسی محیط استفاده میکند.
- Visual SLAM: از تصاویر دوربین و ویژگیهای بصری محیط برای تخمین حرکت و ساخت نقشه بهره میگیرد.
- سامانههای ترکیبی: ممکن است دادههای LiDAR، دوربین و IMU را با هم ادغام کنند.
هیچیک از این روشها در تمام شرایط برتر نیست. عملکرد آنها به کیفیت حسگر، نور و بافت محیط در سامانههای بصری، هندسه سطوح، الگوریتم پردازش و شرایط برداشت وابسته است.
دقت لیزر اسکنر SLAM به چه عواملی بستگی دارد؟
دقت یکی از مهمترین معیارها در انتخاب اسکنر سهبعدی است، اما برای ارزیابی درست باید تفاوت دقت اندازهگیری محلی، دقت نسبی ابرنقاط و دقت مطلق مختصات را در نظر گرفت. این معیارها یکسان نیستند و ممکن است دستگاهی در برداشت جزئیات محلی عملکرد خوبی داشته باشد، اما برای اتصال کل نقشه به دستگاه مختصات پروژه به کنترل بیشتری نیاز داشته باشد.
عوامل مؤثر بر دقت اسکنر SLAM
- کیفیت حسگرها و کالیبراسیون: عملکرد حسگر لیزری، دوربین یا IMU و کالیبراسیون مناسب آنها بر کیفیت داده اثر میگذارد.
- هندسه محیط: راهروهای طولانی یا فضاهایی با ویژگیهای هندسی کم ممکن است تخمین حرکت را دشوار کنند.
- مسیر برداشت: همپوشانی مناسب دادهها و مشاهده مجدد بخشهای قبلی میتواند به تطبیق برداشتها کمک کند.
- سرعت حرکت اپراتور: حرکت سریع یا چرخشهای ناگهانی ممکن است در برخی سامانهها کیفیت ثبت داده را کاهش دهد.
- کنترل مختصات: نقاط کنترل، اندازهگیریهای مستقل و روشهای ژئورفرنسینگ برای ارزیابی و بهبود موقعیت مطلق اهمیت دارند.
- پردازش ابرنقاط: روش ثبت، فیلترکردن نویز و تنظیمات پردازش بر نتیجه نهایی اثر میگذارند.
آیا دقت اسکنر SLAM همیشه در حد میلیمتر است؟
خیر. دقت به مدل دستگاه، طول و شکل مسیر، شرایط محیط، روش پردازش و شیوه ارزیابی وابسته است. نمیتوان صرفاً بر اساس عبارت مجهز به SLAM نتیجه گرفت که یک دستگاه برای تمام پروژههای نیازمند دقت بالا مناسب است.
برای انتخاب حرفهای، مشخص کنید دقت اعلامشده مربوط به اندازهگیری فاصله، برداشت محلی یا کل ابرنقاط است. همچنین بررسی کنید نتیجه در چه شرایطی آزموده شده و آیا با نقاط کنترل مستقل ارزیابی شده است یا خیر.
اگر پروژه به تلرانس محدود یا مختصات مطلق دقیق نیاز دارد، پیش از خرید، گزارش آزمون دستگاه و روش کنترل کیفیت آن را با الزامات پروژه تطبیق دهید.
مقایسه کاربرد لیزر اسکنر دستی، ایستگاهی و هوایی
SLAM و LiDAR بهتنهایی نوع دستگاه را تعیین نمیکنند. نحوه استقرار حسگر، روش حرکت، سامانه موقعیتیابی و هدف پروژه مشخص میکنند چه تجهیزاتی مناسبتر هستند.
۱. لیزر اسکنر دستی نقشهبرداری
اسکنرهای دستی مبتنی بر SLAM برای برداشت سریع فضاهای داخلی، ساختمانها، تأسیسات و مسیرهای پیچیده کاربرد دارند. اپراتور میتواند هنگام حرکت داده ثبت کند و در بسیاری از کاربردها، نیاز به استقرار چندباره دستگاه کاهش مییابد.
بااینحال، نتیجه به کیفیت سامانه، مسیر حرکت، شرایط محیط و کنترل خطا وابسته است. برای بررسی تجهیزات این گروه میتوانید به دسته لیزر اسکنر دستی در پیشاپ سنتر مراجعه کنید.
۲. لیزر اسکنر ایستگاهی
لیزر اسکنرهای ایستگاهی معمولاً از موقعیتهای ثابت برداشت میکنند و برای مستندسازی هندسه ساختمان، سازههای صنعتی، تأسیسات و جزئیات معماری مناسباند. برای پوشش کامل محیط ممکن است به چند ایستگاه و ثبت ابرنقاط نیاز باشد.
در این روش، SLAM الزاماً بخش اصلی فرایند برداشت نیست، انتخاب دستگاه باید با توجه به دقت موردنیاز، تراکم نقاط، برد و روش ثبت دادهها انجام شود.
مشاهده تجهیزات مرتبط: لیزر اسکنر ایستگاهی
۳. لیزر اسکنر هوایی
در نقشهبرداری هوایی، LiDAR میتواند روی پهپاد یا هواگرد نصب شود تا سطح زمین، پوشش گیاهی و عوارض را برداشت کند. برای تعیین مختصات نقاط معمولاً از اطلاعات GNSS، IMU، مسیر پرواز و فرایندهای پردازش استفاده میشود.
نقش SLAM به طراحی سامانه وابسته است و روش اصلی موقعیتیابی در تمام سامانههای LiDAR هوایی نیست. بنابراین هنگام بررسی تجهیزات باید روش تعیین موقعیت و دقت دادههای خروجی را نیز ارزیابی کرد.
مشاهده تجهیزات مرتبط: لیزر اسکنر هوایی
برای نقشهبرداری سهبعدی کدام اسکنر مناسبتر است؟
انتخاب دستگاه باید از نیاز پروژه آغاز شود، نه از نام یک فناوری. جدول زیر راهنمای اولیهای برای انتخاب تجهیزات است.
| نیاز پروژه | گزینه قابل بررسی | نکته مهم |
|---|---|---|
| برداشت سریع فضاهای داخلی و مسیرهای پیچیده | اسکنر دستی مبتنی بر SLAM | رانش مسیر و روش کنترل مختصات را بررسی کنید |
| مستندسازی جزئیات هندسی ساختمان یا سازه | اسکنر ایستگاهی | دقت محلی، تراکم نقاط و ثبت بین ایستگاهها اهمیت دارد |
| برداشت گسترده زمین و پوشش گیاهی | سامانه LiDAR هوایی | مشخصات پرواز، GNSS/IMU و کنترل دادهها مهماند |
| نقشهبرداری در محیط فاقد پوشش GNSS | سامانه متحرک مناسب محیطهای بدون GNSS | کیفیت SLAM و هندسه محیط را ارزیابی کنید |
| پروژه دارای الزامات سختگیرانه مختصاتی | سامانه دارای روش کنترل و ژئورفرنسینگ مناسب | آزمون مستقل و نقاط کنترل را در نظر بگیرید |
پیش از خرید، محدوده پروژه، نوع خروجی، تلرانس قابل قبول، شرایط محیط و روش کنترل مختصات را مشخص کنید. بررسی نمونه ابرنقاط واقعی و گزارش آزمون دستگاه، معمولاً اطلاعات کاربردیتری از عبارتهای کلی مانند دقت بالا یا سرعت زیاد ارائه میدهد.
برای بررسی تجهیزات موجود و استعلام قیمت متناسب با نیاز پروژه، میتوانید با کارشناسان پیشاپ سنتر مشورت کنید. انتخاب دستگاه بر اساس شرایط واقعی برداشت، احتمال خرید تجهیز نامتناسب با نیاز پروژه را کاهش میدهد.
پرسشهای متداول درباره تفاوت SLAM و LiDAR
۱. تفاوت SLAM و LiDAR چیست؟
LiDAR با استفاده از نور لیزر فاصله تا سطوح را اندازهگیری میکند و دادههای هندسی تولید میکند. SLAM روشی برای تخمین موقعیت دستگاه و ساخت نقشه بهصورت همزمان است. این دو فناوری میتوانند در یک لیزر اسکنر با یکدیگر کار کنند.
۲. LiDAR SLAM چیست؟
LiDAR SLAM سامانهای است که از دادههای لیزری برای تخمین حرکت دستگاه و ساخت نقشه استفاده میکند. این ترکیب در بسیاری از اسکنرهای دستی و سامانههای نقشهبرداری متحرک کاربرد دارد و عملکرد آن به حسگرها، الگوریتم و شرایط برداشت وابسته است.
۳. آیا هر لیزر اسکنری از فناوری SLAM استفاده میکند؟
خیر. بسیاری از لیزر اسکنرهای ایستگاهی از موقعیتهای ثابت برداشت میکنند و برای ثبت دادهها از روشهای دیگری استفاده میشود. SLAM بیشتر در سامانههایی اهمیت دارد که باید هنگام حرکت، موقعیت خود را تخمین بزنند و نقشه بسازند.
۴. دقت لیزر اسکنر SLAM چقدر است؟
دقت ثابتی برای همه اسکنرهای SLAM وجود ندارد. مدل دستگاه، طول مسیر، شکل محیط، کیفیت حسگرها، روش پردازش و نحوه کنترل مختصات بر نتیجه اثر میگذارند. برای انتخاب دستگاه باید مشخصات فنی و نتایج آزمون متناسب با پروژه بررسی شوند.
۵. تفاوت LiDAR SLAM و Visual SLAM چیست؟
LiDAR SLAM از اندازهگیریهای لیزری و اطلاعات هندسی محیط برای مکانیابی و نقشهسازی استفاده میکند؛ Visual SLAM بر دادههای دوربین و ویژگیهای بصری متکی است. برخی سامانهها دادههای لیزر، دوربین و IMU را ترکیب میکنند.
۶. آیا اسکنر SLAM به GPS یا GNSS نیاز دارد؟
SLAM میتواند در محیطهایی که پوشش GNSS وجود ندارد نیز برای تخمین حرکت و ساخت نقشه استفاده شود. بااینحال، تعیین مختصات مطلق و اتصال نقشه به دستگاه مختصات پروژه ممکن است به GNSS، نقاط کنترل یا روشهای ژئورفرنسینگ نیاز داشته باشد.
۷. برای نقشهبرداری ساختمان، اسکنر دستی SLAM بهتر است یا اسکنر ایستگاهی؟
این انتخاب به هدف برداشت بستگی دارد. اسکنر دستی SLAM برای پوشش سریع فضاها و مسیرهای پیچیده مناسب است؛ اسکنر ایستگاهی میتواند برای برداشت جزئیات هندسی و ثبت سطوح از چند ایستگاه مناسبتر باشد. تصمیم نهایی باید بر اساس دقت موردنیاز، زمان برداشت و روش کنترل کیفیت گرفته شود.
۸. آیا SLAM فقط در لیزر اسکنرهای دستی استفاده میشود؟
خیر. SLAM در رباتیک، خودروهای خودران، سامانههای نقشهبرداری متحرک و برخی کاربردهای پهپادی نیز استفاده میشود. نوع حسگر و شیوه پیادهسازی آن با توجه به سامانه و هدف پروژه متفاوت است.
جمعبندی تفاوت SLAM و LiDAR
SLAM و LiDAR وظایف متفاوتی دارند و نمیتوان آنها را بهعنوان دو گزینه کاملاً جایگزین انتخاب کرد. LiDAR دادههای فاصله و هندسه محیط را فراهم میکند، SLAM میتواند از این دادهها برای تخمین مسیر حرکت و ساخت نقشه استفاده کند.
برای انتخاب لیزر اسکنر سهبعدی، ابتدا هدف پروژه و دقت موردنیاز را مشخص کنید. سپس نوع دستگاه، روش موقعیتیابی، کیفیت ابرنقاط و امکانات کنترل مختصات را ارزیابی کنید.
اگر بین اسکنر دستی، ایستگاهی و هوایی مردد هستید، متخصصان پیشاپ سنتر میتوانند برای بررسی تجهیزات موجود و استعلام قیمت متناسب با نیاز پروژه به شما کمک کنند.